


Endüstriyel robotlar, endüstriyel üretimde, otomobil üretiminde, elektrikli ev aletlerinde, gıdada vb. yaygın olarak kullanılır, tekrarlanan makine-tipi manipülasyon işinin yerini alabilir, bir makinenin çeşitli işlevlerini gerçekleştirmek için kendi gücüne ve kontrol yeteneklerine güvenir. İnsan komutlarına dayanabilir, ancak aynı zamanda önceden-programlanmış program işlemine de uygun olabilir. Bugün endüstriyel robotların temel ana bileşenlerinden bahsediyoruz.
1. Ana gövde
Kol, kol, bilek ve el dahil olmak üzere mekanizmanın temeli ve uygulanmasını oluşturan makinenin ana gövdesi, çoklu serbestlik derecesine sahip mekanik sistemin bileşimi. Bazı robotların başka bir yürüme mekanizması vardır. Endüstriyel robotların 6 veya daha fazla serbestlik derecesi vardır Bileğin tipik olarak 1 ila 3 derecelik hareket serbestliği vardır.
2.Sürücü sistemi
Endüstriyel robotların tahrik sistemi, güç kaynağına göre hidrolik, pnömatik ve elektrikli olmak üzere üç kategoriye ayrılır. Talebe göre bu üç örnek ile kompozit tahrik sistemi de birleştirilebilir. Veya dolaylı olarak tahrik etmek için senkron kayış, tekerlek sistemi, dişliler ve diğer mekanik aktarım mekanizmaları aracılığıyla. Tahrik sistemi, ilgili eylemi gerçekleştirmek için kullanılan bir güç ünitesine ve iletim mekanizmasına sahiptir; bu üç temel tahrik sisteminin kendine has özellikleri vardır; artık ana akım elektrikli tahrik sistemidir. Düşük atalet, büyük torklu AC ve DC servo motorlar ve bunların destekleyici servo sürücüleri (anahtarlama frekansı dönüştürücü, DC darbe genişliği modülatörü) sonucunda genel kabul görmüştür. Bu tip sistemler enerji dönüşümü gerektirmez, kullanımı kolaydır, hassas kontrole sahiptir. Motorun çoğunun hassas aktarım mekanizmasının (redüktör) arkasına takılması gerekir. Dişlileri kullanan hız dönüştürücünün dişleri, motorun karşı-dönüş sayısı, istenen karşı-dönüş sayısına kadar yavaşlatılır ve daha büyük bir tork cihazı elde etmek için, böylece hızı azaltır, tork ekler, yük büyük olduğunda, gücü artırmak için servo motor maliyet-etkin değildir, kapsamında uygun hız oranında olabilir. Çıkış torkunu iyileştirmek için hız düşürücü. Düşük{11}}frekansta çalışan servo motor, ısınmaya ve düşük{12}}frekans titreşimine eğilimlidir, uzun saatler ve tekrarlanan çalışmalar, doğruluğunu ve güvenilir çalışmasını sağlamaya elverişli değildir. İnce dişli motorun varlığı, servo motorun uygun bir hızda çalışmasına olanak tanır ve daha büyük bir tork üretirken makine gövdesinin sağlamlığını güçlendirir. Bugün iki tip ana akım dişli kutusu vardır: harmonik dişli kutuları ve RV dişli kutuları.
3.Kontrol sistemi
Robot kontrol sistemi robotun beynidir ve robotun kullanışlılığını ve işlevini belirleyen ana unsurdur. Kontrol sistemi, sürücü sistemindeki giriş programına ve komut sinyalini kurtarma ve kontrol mekanizmasının uygulanmasına uygundur. Endüstriyel robot kontrol teknolojisinin temel görevi, endüstriyel robotların çalışma alanındaki aktivite aralığını, duruşunu ve yörüngesini, hareket zamanını vb. kontrol etmektir. Basit programlama, yazılım menüsü manipülasyonu, dost canlısı insan-bilgisayar etkileşimi arayüzü, çevrimiçi manipülasyon istemleri ve kullanım kolaylığı ile karakterize edilir. Kontrolör sistemi robotun merkezi olup, deneylerimizle ilgilenen yabancı firmalara yakından kapatılmıştır. Son yıllarda mikroelektronik teknolojisinin gelişmesiyle birlikte mikro öğütücünün işlevi giderek artarken, fiyatı da giderek ucuzluyor ve artık piyasada 1-2 ABD doları tutarında 32 bit mikro öğütücü ortaya çıktı.
Robot kontrolörleri için{0}uygun maliyetli mikroişlemciler yeni geliştirme fırsatları getirir, böylece düşük-maliyetli, yüksek-işlevli robot kontrolörlerinin geliştirilmesi mümkün olur. Sistemin yeterli bilgi işlem ve depolama kapasitesine sahip olmasını sağlamak için robot kontrolörü artık daha güçlü ARM serilerini, DSP serilerini, POWERPC serilerini, Intel serilerini ve diğer çip kompozisyonlarını kabul ediyor. Mevcut genel amaçlı çip fonksiyonu ve fonksiyonunun, bazı robotik sistemlerin fiyat, işlevsellik, entegrasyon ve arayüzler açısından gereksinimlerini tam olarak karşılayamaması nedeniyle, SoC (Systemon Chip) becerilerine yönelik talep üzerine robotik sistemi doğurdu, özel öğütücü ve gerekli arayüzün bir araya entegre edilmesi, sistemin çevresel devrelerinin tasarımını basitleştirebilir, sistemin boyutunu azaltabilir ve düşük-maliyete sahip olabilir. Örneğin Actel, eksiksiz bir SoC sistemi oluşturmak için NEOS veya ARM7 öğütücü çekirdeklerini FPGA ürünlerine entegre ediyor. Robotik kontrolörler açısından, araştırmaları çoğunlukla Amerika Birleşik Devletleri ve Japonya'da birleşiyor ve ABD'li DELTATAU şirketi ve Japonya'nın Pengli Co.'su gibi olgunlaşmış bitmiş ürünler mevcut. Bunların hareket kontrolörleri, PC-tabanlı açık yapıyı kullanan çekirdek olarak DSP teknolojisine dayanıyor.
4.Algılama Sistemi
İç ve dış çevre durumu hakkında anlamlı bilgi elde etmek için dahili sensör modülü ve harici sensör modülünden oluşan bir bileşimdir. Dahili sensörler: Robotun durumunu (örneğin kollar arasındaki açıyı) tespit etmek için kullanılan sensörler, çoğunlukla konumu ve açıyı tespit eden sensörler. Spesifik olarak şunlar vardır: konum sensörleri, konum sensörleri, açı sensörleri vb. Harici Sensörler: Robotun bulunduğu ortamı (örneğin nesneleri algılamak, nesneye olan mesafeyi algılamak) ve durumunu (örneğin kavranan nesnenin kayıp kaymadığını algılamak) algılamak için kullanılan sensörler. Spesifik olarak mesafe sensörleri, görüş sensörleri, kuvvet sensörleri vb. vardır. Akıllı algılama sistemlerinin kullanımı robotların hareket kabiliyetini, pratikliğini ve zeka standartlarını geliştirir, insanın dış dünya bilgilerine yönelik algı sistemi robotik el becerisidir, ancak bazı lisanslı bilgiler için sensörler insan sistemine göre daha etkilidir.
5. Son-efektör
Uç-efektörü, robotun son eklemine eklenen bir bileşendir. Genellikle nesneleri kavramak, diğer mekanizmalara bağlanmak ve istenilen görevi gerçekleştirmek için kullanılır. Robot üreticileri genellikle uç-efektör tasarlamaz veya satmazlar; çoğu durumda yalnızca basit bir tutucu sağlarlar. Genellikle uç-efektörü belirli bir ortamda kaynak yapma, boyama, yapıştırma gibi görevleri gerçekleştirmek için robotun 6 eksenli flanşına monte edilir ve parça yükleme ve boşaltma, robot tarafından gerçekleştirilmesi gereken görevlerden sadece birkaçıdır.
Servo Motorlara Genel Bakış
"Servo kontrolörleri" ve "servo amplifikatörleri" olarak da bilinen servo sürücüler, sıradan AC motorlardaki invertörlerin rolüne benzer şekilde servo motorları kontrol etmek için kullanılan kontrolörlerdir ve bir servo sisteminin parçasıdır. Genel olarak servo motor üç yolla kontrol edilir: sürücü sisteminin yüksek-hassas konumlandırmasını gerçekleştirmek için konum, hız ve tork.
I. Servo motorun sınıflandırılması
DC ve AC servo motorlar olmak üzere iki kategoriye ayrılan AC servo motorlar, asenkron servo motorlara ve senkron servo motorlara bölünmüştür; mevcut AC sistemi yavaş yavaş DC sisteminin yerini almaktadır. DC sistemiyle karşılaştırıldığında AC servo motor, yüksek güvenilirlik, iyi ısı dağılımı, küçük atalet avantajlarına sahiptir ve yüksek basınç altında çalışabilir. Fırça ve direksiyon dişlisi bulunmadığı için AC servo sistemi de fırçasız servo sistem haline gelir ve kullanılan motorlar kafes-tipi asenkron motorlar ve fırçasız yapıya sahip sabit mıknatıslı senkron motorlardır. (1) DC servo motor, fırçalı ve fırçasız motor olarak ikiye ayrılır ① fırça motoru düşük maliyetli, basit yapı, başlangıç torku, geniş hız aralığı, kontrolü kolay, bakım, ancak bakım uygundur (karbon fırçaları değiştirin), elektromanyetik girişim, çevresel gereksinimlerin kullanımı, genellikle maliyete duyarlı genel endüstriyel ve sivil durumlar için kullanılır-; ② fırçasız motor küçük boyutlu ve hafif, yüksek atalet hızının hızına büyük yanıt küçük, tork ve kararlıdır Pürüzsüz dönüş, karmaşık kontrol, akıllı, esnek elektronik faz değişimi, kare dalga veya sinüs dalgası faz değişimi olabilir, bakım- gerektirmeyen motor, enerji tasarruflu, küçük elektromanyetik radyasyon, düşük sıcaklık artışı ve uzun ömür, çeşitli ortamlar için uygundur.
II. Farklı tipteki servo motorların özellikleri
1) DC servo motorların avantajları ve dezavantajları Avantajları: hassas hız kontrolü, çok sert tork-hız özellikleri, basit kontrol prensibi, kullanımı kolay, ucuz. Dezavantajları: fırça değişimi, hız sınırlaması, ek direnç, aşınma parçacıkları oluşumu (toz-içermeyen ve patlayıcı ortamlar için uygun değildir) 2) AC servo motorların avantajları ve dezavantajları Avantajları: iyi hız kontrol özellikleri, tüm hız bölgesi içinde yumuşak kontrol, neredeyse hiç salınım yok, %90'ın üzerinde yüksek verimlilik, düşük ısı üretimi, yüksek hız kontrolü, yüksek doğrulukta konum kontrolü (seçime bağlı olarak) kodlayıcı doğruluğu), nominal çalışma alanı dahilinde Sabit tork, düşük atalet, düşük gürültü, fırça aşınması yok, bakım-gerektirmez (tozsuz-olmayan ve patlayıcı ortamlar için uygundur).
Dezavantajları:kontrol daha karmaşık olduğundan, daha fazla bağlantı hattına olan ihtiyacın belirlenmesi için sürücü parametrelerinin-sahadaki PID parametrelerinde ayarlanması gerekir. Şu anda ana akım servo sürücüler, kontrol çekirdeği olarak dijital sinyal işlemcisini (DSP) kullanıyor; dijital, ağ bağlantılı ve akıllı daha karmaşık kontrol algoritmaları elde edebiliyor. Güç cihazları genellikle sürücü devresinin çekirdek tasarımı olarak akıllı güç modülü (IPM) için kullanılır, IPM dahili entegre sürücü devresi, aynı zamanda aşırı-voltaj, aşırı{-akım, aşırı ısınma, düşük-voltaj ve diğer arıza algılama ve koruma devreleriyle birlikte, ana devrede ayrıca yumuşak-başlatma devresine de eklenir. başlangıç-sürecinin sürücünün etkisi üzerindeki etkisi. İlgili DC gücünü elde etmek için giriş üç-faz gücünü veya şebeke gücünü düzeltmek için önce üç-fazlı tam-köprü doğrultucu devresinden tahrik ünitesine güç verin. Düzeltilmiş üç-fazlı güç veya şebeke gücünden sonra, üç-fazlı sinüzoidal PWM voltaj çevirici frekansı aracılığıyla üç-fazlı sabit mıknatıslı senkron AC servo motoru çalıştırır. Güç sürücüsü ünitesinin tüm sürecinin basitçe AC-DC-AC süreci olduğu söylenebilir. Doğrultucu ünitesinin (AC-DC) ana topoloji devresi, üç-fazlı tam-köprü kontrolsüz doğrultucu devresidir.
III. Servo sistemi bağlantı şeması
1. Sürücü kablolaması
Servo sürücünün esas olarak bir kontrol döngüsü güç kaynağı, ana kontrol döngüsü güç kaynağı, servo çıkış güç kaynağı, kontrolör girişi CN1, kodlayıcı arayüzü CN2, CN3 bağlantısı bulunur. kontrol döngüsü güç kaynağı tek-fazlı bir AC güç kaynağıdır, giriş güç kaynağı tek-fazlı, üç-fazlı olabilir, ancak 220v olmalıdır, yani üç-fazlı giriş olduğunda, üç-fazlı güç kaynağımızın daha küçük olanın tahriki için bağlanabilmesi için transformatör transformatöründen geçmesi gerekir güç. Tek-fazlı doğrudan tahrikli, tek-fazlı bağlantı R, S terminallerine bağlanmalıdır. Servo motor çıkışları U, V, W'yi asla ana devre güç kaynağına bağlamayın, sürücüyü yakabilir. CN1 bağlantı noktası esas olarak ana bilgisayar denetleyicisinin bağlantısı için kullanılır ve çeşitli izleme sinyallerinin giriş, çıkış, kodlayıcı ABZ üç-fazlı çıkışı ve analog çıkışını sağlar.
2. kodlayıcı kablolaması
Yukarıdaki şekilde, yalnızca beş kullandığımız dokuz terminali, bir korumalı kabloyu, iki güç kaynağı kablosunu, iki seri iletişim sinyalini (+-) görebiliriz; bunlar normal kodlayıcı kablolamamızla hemen hemen aynıdır.
3. İletişim portu
Sürücü bilgisayar PLC'sine, HMI'ya ve diğer üst bilgisayara CN3 portu üzerinden bağlanır ve sürücüyü kontrol etmek için MODBUS iletişimi kullanılır ve iletişim için RS232 ve RS485 kullanılabilir.
IV. Servo sürücü pazarı
Ortak tahrik motorları için robot gereklilikleri çok sıkıdır; AC servo motorlar endüstriyel robotlarda yaygın olarak kullanılmaktadır. Şu anda yerel üst düzey pazar, çoğunlukla Japonya'dan, Avrupa'dan ve Amerika Birleşik Devletleri'nden gelen yabancı ünlü şirketler tarafından işgal ediliyor ve gelecekte yerel ikame için çok yer var. Şu anda yabancı markalar, başta Japonya, Avrupa ve Amerika Birleşik Devletleri olmak üzere Çin'in AC servo pazarındaki pazar payının yaklaşık %80'ini elinde tutuyor. Bunların arasında, pazar payının yaklaşık %50'sine sahip Japon ürünleri, Panasonic, Mitsubishi Electric, Yaskawa, Sanyo, Fuji vb. gibi ünlü markaların liderliğindedir ve ürünleri, küçük ve orta-ölçekli OEM pazarında istikrarlı ve sürekli bir müşteri kaynağı elde etmek için iyi bir maliyet-etkinliği ve yüksek güvenilirliğe sahip, Çinli kullanıcıların ihtiyaçlarına daha uygun teknoloji ve performans düzeyiyle karakterize edilmektedir. özellikle avantaj üzerinde tekele sahiptir. Hassas redüktör Yakın zamanda bir haber okudum: Robotik endüstrisinin "boyun" problemini kırmaya yönelik hissi oldukça derin. İşgücü maliyetlerinin artmasıyla birlikte insanların yerini alacak endüstriyel robotlar trend haline geldi. Akıllı üretimin temel taşı olarak endüstriyel robotlar, ancak ilgili araştırmalara göre çekirdek bileşenler Çin'in robotik endüstrisinin gelişimini kısıtlıyor, mevcut yerli robot redüktörünün sıradan ithalata bağımlı olduğunu gösteriyor. Çin'de robotik endüstrisinin bir iklim haline gelmesi için, temel bileşenler sorununun çözülmesi konusunda kararlı olunması gerekiyor.
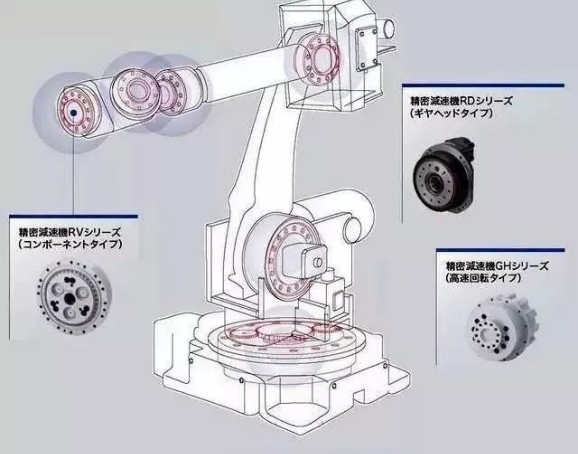
Aşağıda endüstriyel robotların temel hassas bileşenlerine bir giriş yer almaktadır: genel-amaçlı hız düşürücüyle karşılaştırıldığında hız düşürücü, robotlar için hız düşürücü kısa bir iletim zinciri gerektirir, küçük boyut, yüksek güç, hafiflik ve kontrol edilmesi kolay vb. Redüktör sektöründe sektörün iki devinin Nabtesco (Teijin, diğer adıyla Nabtesco) ve sektörde yaygın olarak bilinen Hamonica Drive (Hamonica) olduğunu da belirtmemiz gerekir (RV redüktör ve harmonik redüktör). Robotik dişli kutuları dünyasını neredeyse tekelleştirdiler. Bu iki dişli kutusu türü mikron-düzeyinde işleme doğruluğuna sahiptir; yalnızca seri üretim aşamasında yüksek güvenilirliğe sahip olan bu dişli kutusu çok zordur, binlerce devirlik yüksek-hızlı çalışmanın yanı sıra yüksek yaşam beklentisinden bahsetmeye bile gerek yok. Şu anda piyasada çok sayıda endüstriyel robot uygulamasında hız düşürücüler iki ana kategoriye ayrılır: RV hız düşürücü ve harmonik hız düşürücü.
RV redüktör:diferansiyel kavrama daha azdır, ancak harmonik redüktörle karşılaştırıldığında, RV redüktör genellikle sikloid çarkla kullanılır, RV redüktör sikloid çark ve planet braketten oluşur. Harmonik redüktörle karşılaştırıldığında RV redüktörün anahtarı işleme süreci ve montaj sürecidir. RV redüktör daha yüksek yorulma mukavemetine, sağlamlığa ve ömre sahiptir, harmonik tahrikin aksine, kullanım süresi arttıkça hareket doğruluğu önemli ölçüde azalacaktır, dezavantajı ağır ağırlığıdır, dış boyutları daha büyüktür. RV redüktör, robot ayaklarının torkunda lomber ve dirsek üç eklemli, yüklü endüstriyel robotlarda bir, iki, üç eksenli RV redüktör kullanılır. Robotik harmonik iletimde daha yaygın olarak kullanılır, çok daha yüksek yorulma mukavemetine, sağlamlığa ve ömre sahiptir ve diferansiyel doğruluk stabildir, harmonik iletimin aksine, hareket doğruluğunun zamanla artması önemli ölçüde azalacağından, dünyadaki birçok ülkede yüksek hassasiyetli robot daha fazla RV redüktör kullanır, bu nedenle gelişmiş robot sürücüsündeki RV redüktör, kademeli olarak harmonik redüktör geliştirme eğiliminin yerini alır.
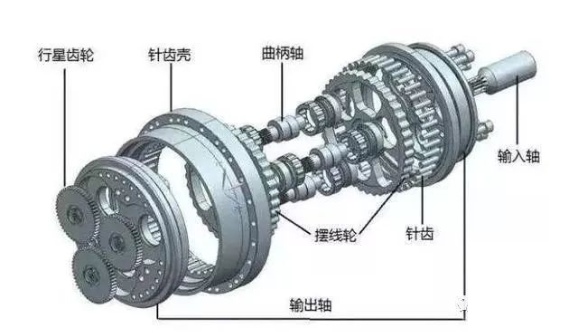 RV Redüktör Patlatılmış Görünüm
Harmonik redüktör: ayrıca daha az diferansiyel örgü kullanılır, bir tür anahtar dişlisindeki harmonik esnektir, tekrarlanan yüksek hızda deformasyona ihtiyaç duyar, bu nedenle daha kırılgandır, taşıma kapasitesi ve ömrü sınırlıdır. Harmonik redüktör, harmonik gaz pedalı ve harmonik redüktör dahil olmak üzere bir tür harmonik iletim cihazı, harmonik iletim cihazıdır. Harmonik redüktör esas olarak şunları içerir: sert tekerlek, esnek tekerlek ve dalga üretecinin üç bileşeninin radyal deformasyonu. Güç ve hareketi aktarmak için sert tekerleğin dişleri ile esnek tekerlek arasındaki göreceli yanlış hizalamanın neden olduğu kontrollü elastik deformasyon dalgası üretmek için esnek dişlilerin kullanılmasıdır. Bu tür şanzımanın genel dişli şanzımanından önemli bir farkı vardır ve ağ oluşturma teorisi, toplama hesaplaması ve yapı tasarımı açısından özeldir. Harmonik dişli redüktörünün yüksek hassasiyet, yüksek yük taşıma kapasitesi vb. avantajları vardır. Sıradan dişli redüktörle karşılaştırıldığında, %50 daha az malzeme kullanımı nedeniyle hacmi ve ağırlığı en az 1/3 oranında azalır, bu nedenle harmonik dişli redüktörü esas olarak küçük robotlar için kullanılır, küçük hacimli, hafif, yüksek yük taşıma kapasitesi, yüksek hareket hassasiyeti ve tek-kademeli aktarım oranı büyüktür. Genellikle küçük yüklü endüstriyel robotlar veya sonunda birden fazla eksen bulunan büyük robotlar için kullanılır.
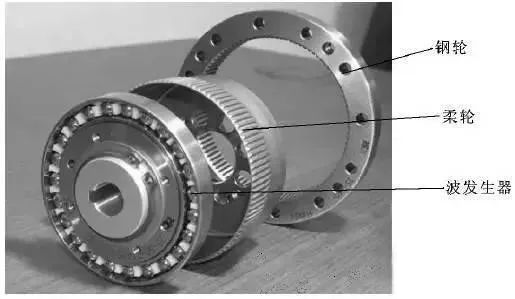 Harmonik Redüktör Patlatılmış Görünüm
Japonya'nın Nabtesco'su, 1980'lerin başlarından itibaren, önemli bir atılım elde etmek için 1986 RV dişli kutusu araştırmasına RV-tipi tasarım önerdi ve 6-7 yıl harcadı; ve yerli Nantong Zhenkang ve Hengfengtai'nin sonuçlarını ilk ortaya çıkaranlar 6-8 yıl vakit geçirdiler. Bu, Çin'in yerel işletmelerinin çok az şansı olduğu anlamına mı geliyor? Ne mutlu ki Çin şirketleri birkaç yıl kurdu ve sonunda bazı atılımlar gerçekleştirdi. Yurtiçi ağırlıklı olarak Nantong Zhenkang, Qinchuan takım tezgahları, Wuhan özü, Zhejiang Hengfengtai ve Zhejiang Shuanghuan'ı sağlamaya çalışıyoruz. Nantong Zhenkang üretiminin 10.000 adedi aştığı söyleniyor, Qinchuan takım tezgahı üretim hattı açıldı, üretim giderek artıyor. Qinchuan takım tezgahının ulusal ithalat ikame projesi, Qinchuan takım tezgahının 90.000 set endüstriyel robot ortak redüktör teknolojisi dönüşüm projesi, endüstriyel robotlar ortak redüktör üretim hattının iki toplam 314 milyon yuan yatırımı var. Kontrol sistemi Robot kontrol sistemi, robotun işlevini ve işlevini belirleyen ana unsur olan robotun beynidir. Kontrol sistemi, sürücü sistemindeki giriş programına uygundur ve komut sinyalini kurtarma ve kontrol mekanizmasını uygular. Aşağıdaki makale esas olarak robot kontrol sistemini tanıtmaktadır.

1, robotun kontrol sisteminin "kontrol" amacı, kontrol edilen nesnenin istenilen şekilde davranış üretmesine uygun olacaktır. "Kontrol"ün temel koşulu, kontrol edilen nesnenin özelliklerini anlamaktır. "Madde", bir aktüatörün çıkış torkunun kontrolüdür.
2, robotun temel çalışma prensibi Çalışma prensibi gösteri öğretiminin çoğaltılmasıdır; Rehberli gösteri öğretimi olarak da bilinen gösteri öğretimi, her iki yapay kılavuz robot, bir kez eylem süreci operasyonu için gerçek talebe göre adım adım, rehberlik sürecindeki robot otomatik olarak her eylemin duruşunun, konumun, süreç parametrelerinin, hareket parametrelerinin vb. gösteri öğretimini ezberler ve programın sürekli bir şekilde yürütülmesini otomatik olarak oluşturur. Öğretmeyi tamamladıktan sonra robota yalnızca başlatma komutunu vermeniz yeterlidir; robot, tüm süreçleri tamamlamak için öğretilen eylemleri otomatik olarak takip edecektir;
Şekil 3'te, robot kontrolünün 1) sınıflandırması, geri bildirimin varlığına veya yokluğuna göre şu şekilde ayrılır: açık-döngü kontrolü, kapalı-döngü kontrolü, açık-döngü hassas kontrol koşulları: kontrol edilen nesnenin modelini doğru bir şekilde bilir ve bu model, kontrol sürecinde değişmeden kalır. (2) İstenilen kontrol miktarına göre kuvvet kontrolü, konum kontrolü, hibrit kontrol olarak ikiye ayrılır. Konum kontrolü şu bölümlere ayrılmıştır: tek-birleşik konum kontrolü (konum geri bildirimi, konum hızı geri bildirimi, konum hızı hızlanma geri bildirimi), çoklu-birleşik konum kontrolü çoklu-birleşik konum kontrolü, ayrıştırma hareket kontrolüne bölünmüştür, merkezi kontrol kuvvet kontrolü şu bölümlere ayrılmıştır: doğrudan kuvvet kontrolü, empedans kontrolü, kuvvet-konum hibrit kontrolü (3) Akıllı kontrol yöntemleri Bulanık kontrol, uyarlanabilir kontrol, optimal kontrol, sinir ağı kontrolü, bulanık sinir ağı kontrolü, Uzman kontrolü 4.Kontrol sistemi donanım konfigürasyonu ve yapısı. Elektrik donanımı. Yazılım Mimarisi Robot kontrol süreci, çok sayıda koordinat dönüşümü ve enterpolasyon işleminin yanı sıra daha düşük-düzeyde gerçek-zamanlı kontrolü de içerdiğinden. Bu nedenle, mevcut pazardaki robot kontrol sisteminin çoğu, mikro-bilgisayar kontrol sisteminin hiyerarşik yapısının yapısında, genellikle iki-seviyeli bir bilgisayar servo kontrol sistemi kullanır.
(1) Özel süreç:Ana kontrol bilgisayarı, personel tarafından girilen çalışma talimatlarını aldıktan sonra, öncelikle el hareketinin parametrelerini belirlemek için talimatları analiz eder ve yorumlar. Daha sonra kinematik, dinamik ve enterpolasyon işlemlerini gerçekleştirir ve son olarak robotun her bir ekleminin koordineli hareket parametrelerini türetir. Bu parametreler, her bir eklemin servo kontrol sistemi için belirli bir sinyal olarak bir iletişim hattı aracılığıyla servo kontrol aşamasına gönderilir. D/A eklemlerindeki servo aktüatörler bu sinyali dönüştürür ve eklemleri koordineli hareket üretecek şekilde çalıştırır. Sensörler, robotun uzaydaki hareketinin hassas kontrolünü sağlamak amacıyla yerel bir kapalı-döngü kontrolü oluşturmak için her eklemden gelen hareket çıkış sinyallerini servo kontrol aşaması bilgisayarına geri besler.
(2) PLC-tabanlı hareket kontrolü İki tür kontrol:① motoru çalıştırmak için darbe komutları oluşturmak amacıyla darbe komutlarını kullanmak için PLC çıkış bağlantı noktalarının kullanılması ve aynı zamanda servo motorların kapalı-döngü konum kontrolünü elde etmek için genel-giriş/çıkış veya sayma parçalarının kullanımı ② motorların kapalı-döngü konum kontrolünü elde etmek için konum kontrol modülünün PLC harici genişletmesinin kullanımı, bu yol esas olarak konum kontrol yöntemine ait olan yüksek-hızlı darbe kontrolü göndermek için, konum kontrolü genellikle daha çok noktadan-noktaya-konum kontrolüdür. Bu, esas olarak yüksek-hızlı darbe kontrolü göndermek için kullanılan bir konum kontrol yöntemidir ve konum kontrol yöntemi, noktadan{8}}noktaya-konum kontrolüdür.
Önemli Robot Parametreleri
Robotun teknik parametreleri, robotun yapabileceği işi yansıtır, en yüksek operasyonel performansı vb., robotun tasarımı ve uygulaması dikkate alınmalıdır. Robotun ana teknik parametreleri serbestlik derecesi, çözünürlük, çalışma alanı, çalışma hızı, iş yükü vb.'dir.

1. Serbestlik Derecesi, robotun bağımsız hareket için sahip olduğu koordinat eksenlerinin sayısıdır. Bir robotun serbestlik derecesi, robot elinin uzaydaki konumunu ve tutumunu belirlemek için gereken bağımsız hareket parametrelerinin sayısıdır. Bir robotun serbestlik derecesi sayısı genellikle eklem sayısına eşittir. Yaygın robotlar genellikle 5 ila 6 serbestlik derecesine sahiptir. Bazı robotlar ayrıca harici eksenlerle birlikte gelir.
2. Eklemler (Mafsal) yani mengenenin hareketi, robot kol parçalarının kurumlar arası göreceli hareketini sağlar.
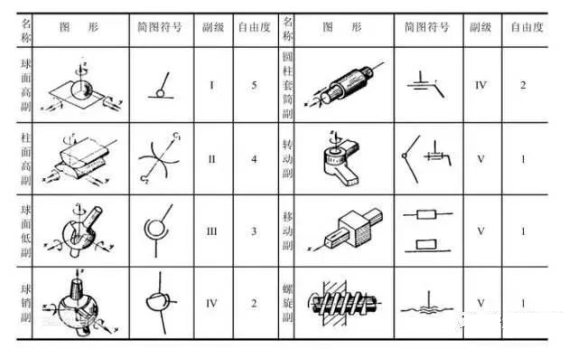
3. Çalışma aralığı Endüstriyel bir robotun kolu veya el montaj noktasıyla ulaşılabilen tüm uzaysal aralık. Şekli, robotun serbestlik derecesine ve hareket eklemlerinin tipine ve konfigürasyonuna bağlıdır. Robotun çalışma aralığı genel olarak şu şekildedir: iki gösterim yönteminin grafiksel ve analitik yöntemi.
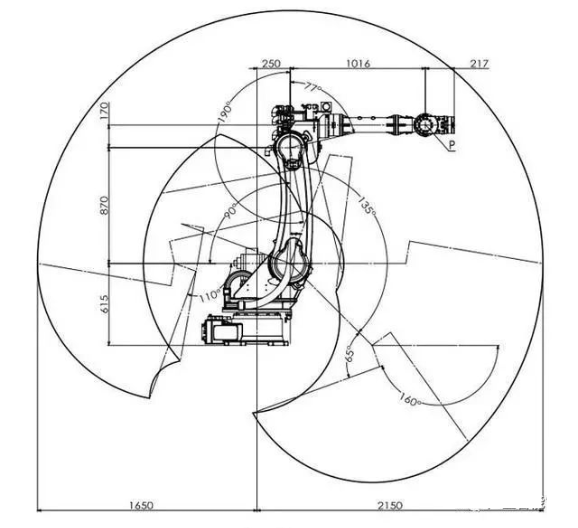
4. Robotun yük koşulları, düzgün hızlı hareket süreci, mekanik arayüzün merkezi veya aletin birim zamandaki merkezi ile hareket eden mesafe veya dönme açısı ile iş sürecindeki hızı.
5. İş yükü, genellikle kütle, moment, atalet momenti cinsinden ifade edilen, herhangi bir konumda dayanılabilecek maksimum ağırlığın çalışma aralığındaki robotun bileğe monte edilen yükünün ön kısmıdır. Ayrıca çalışma hızı ve ivme boyutu ve diğer parametreler, iş yükü genellikle yüksek-hızlı çalışmalarda kullanılır, robot iş parçasının ağırlığını yük taşıma kapasitesi olarak bir gösterge olarak kavrayabilir. Taşıma robotunun yük ağırlığı, tutucu ve iş parçasının toplamı olarak dikkate alınmalıdır.
6. Çözünürlük
Robotun gerçekleştirebileceği minimum hareket mesafesini veya minimum dönüş açısını ifade eder . 7, doğruluk Tekrarlanabilirlik veya tekrar konumlandırma doğruluğu: robotun tekrar tekrar belirli bir hedef konuma ulaşması arasındaki farkı ifade eder. Örneğin, bir eksenin 100 mm yürümesini isterseniz, ilk yürüdüğünde 100,01 Yürüdüğü aynı eylemi tekrarlayın 99,99 0,02 hatası tekrar konumlandırma doğruluğudur. Bir dizi hata değerinin konsantrasyonunun, yani tekrarlanabilirliğin bir ölçüsüdür. Robotun doğruluğu yalnızca eklem redüktörüne ve şanzımana değil aynı zamanda çoğu durumda yerinde olmayan mekanik montaj sürecine de bağlıdır ve bu da robotun tekrarlayan konumlandırma doğruluğunda azalmaya neden olur.