


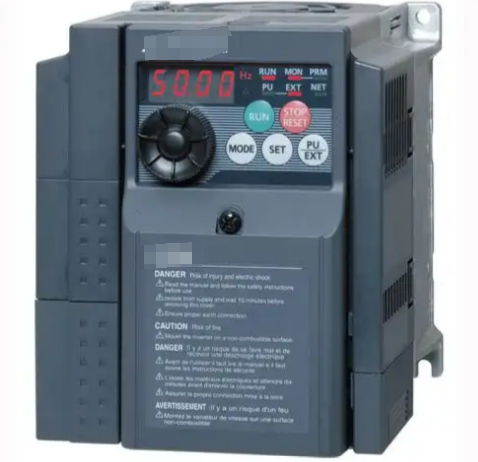
Modern endüstriyel kontrolde vazgeçilmez bir cihaz olan değişken frekanslı sürücünün (VFD) frekans çıkışı, motor hızıyla eşleşerek üretim verimliliğini ve ekipman güvenliğini doğrudan etkiler. Ancak pratik uygulamalarda operatörler sıklıkla VFD'de görüntülenen frekans ile ekipman panelinde gösterilen hız arasında tutarsızlıklarla karşılaşmaktadır. Bu yalnızca üretim süreçleri sırasında hassas kontrolü tehlikeye atmakla kalmaz, aynı zamanda potansiyel ekipman tehlikelerini de gizleyebilir. Bu yaygın sorunu çözmek için sistematik sorun giderme ve çözümlemenin birden çok perspektiften yürütülmesi gerekir.
I. Temel İlkeler ve Farklılıkların Ortak Nedenleri
Frekans dönüştürücüler, çıkış frekansını değiştirerek AC motorların hızını kontrol eder. Teorik olarak doğrusal bir ilişki mevcuttur: Hız=120 × Frekans / Kutup Çifti Sayısı × (1 - Kayma Hızı). Ancak gerçek çalışmada, görüntülenen değerler arasında, esas olarak aşağıdaki altı faktörden kaynaklanan %5 - %15'lik bir sapma meydana gelebilir:
1. Sinyal Toplama Yolu Farklılıkları:VFD, dahili IGBT modüllerinin çıkış frekansını görüntülerken, ekipman paneli genellikle kodlayıcılardan veya takojeneratörlerden geri bildirim sinyalleri alır. Bir çimento fabrikası vaka çalışması, kodlayıcı bağlantısındaki 0,2 mm'lik bir boşluğun hız göstergesinde %8'lik bir sapmaya neden olduğunu ortaya çıkardı.
2. Yanlış parametre ayarları:Yanlış motor değeri parametreleri (örneğin, 1450 rpm olarak yanlış yapılandırılmış 2950 rpm motor), hatalı V/F eğrisi ayarları veya aşırı yüksek kayma telafisi değerleri dahil. Tekstil makineleri testleri, yanlış kayma telafisi parametrelerinin ekran sapmalarını %12'ye çıkarabildiğini ortaya çıkardı.
3. Mekanik şanzıman kayıpları:Kayış kayması veya dişli kutusunun aşınması gibi faktörlerin neden olduğu enerji kaybı. Otomotiv üretim hatlarından elde edilen veriler, eskimiş triger kayışlarının gerçek dönüş hızını teorik değerlere kıyasla %6-9 oranında azaltabildiğini göstermektedir.
4. Sinyal girişimi sorunları:Kodlayıcı sinyal hatları,-korumalı olmayan çift bükümlü kablolar kullandığında, elektromanyetik girişim hız göstergesinde ±%3 dalgalanmalara neden olabilir. Bir kimya tesisi yenileme durumunda, manyetik halkaların eklenmesi, ekran sapmasını %5'ten %0,3'e düşürdü.
5. Ekran ünitesi karışıklığı:Bazı ekipman panelleri varsayılan olarak rpm gösterimini kullanır, invertörler ise Hz veya yüzdeye ayarlanabilir. Bir takım tezgahı kullanıcısı bir keresinde 50Hz'i 1500rpm olarak yanlış okumuş (4 kutuplu bir motor için), bu da gerçek hızın ayarlanan değeri %33 oranında aşmasına neden olmuştur.
6. Donanım arızaları:Hasarlı kodlayıcılar, arızalı invertör çıkış akımı algılama modülleri vb. Bir çelik fabrikasında, VFD'nin akım sensörü eskidikten sonra frekans görüntüleme hataları ±2Hz'e ulaştı.
II. Sistematik Sorun Giderme Süreci
Dahiliden hariciye ve yazılımdan donanıma yedi- adımlı bir yaklaşım benimseyin:
Adım 1: Parametre Doğrulaması
● Motor isim plakası parametrelerinin, özellikle nominal hız, kutup numarası ve güç faktörü olmak üzere VFD ayarlarıyla tam olarak eşleştiğinden emin olun.
● P0340'ın (motor parametresi otomatik-algılaması) tamamlandığını doğrulayın.
● P1080/P1082 (minimum/maksimum frekans) ayar aralığını doğrulayın.
● P2000 (referans frekansı) ile P2001 (referans hızı) arasındaki uyumu doğrulayın.
Adım 2: Sinyal Testi
● Kodlayıcı A/B faz sinyal dalga formlarının bütünlüğünü denetlemek için bir osiloskop kullanın.
● Darbe frekansının aşağıdakileri karşılayıp karşılamadığını ölçün: f=(Dönme Hızı × Kodlayıcı Hat Sayısı) / 60.
● Check signal cable insulation resistance (should be >100MΩ).
Adım 3: Mekanik Muayene
● Şanzıman sistemi direnç torkunu tespit etmek için mili manuel olarak döndürün.
● Kayış gerginliğini test edin (gerginlik göstergesi önerilir).
● Kaplin yanlış hizalama sapması şu şekilde olmalıdır:<0.05mm.
Adım 4: Yük Testi
● Yüksüz koşullar altında-görüntülenen değerleri karşılaştırın (sapma<1%).
● %25/%50/%75/%100 yükte sapma eğrilerini kaydedin.
● Ani yük kaldırıldıktan sonra hız toparlanma süresini gözlemleyin (normal<200ms).
Adım 5: Çevresel Test
● İnverter ısı dağıtım kanalı sıcaklığı (önerilen<40°C).
● Enkoder çalışma ortamı titreşim değeri (olmalıdır)<0.5G).
● Elektromanyetik uyumluluk testi (RF alan gücü<3V/m).
Adım 6: Firmware Doğrulaması
● İnverter ile kodlayıcı arasındaki protokol sürümünün uyumluluğunu doğrulayın.
● Parametre yedekleme dosyasının CRC sağlama toplamını kontrol edin.
● Gerekirse kontrol ürün yazılımını yükseltin.
Adım 7: Değiştirme Testi
● Kodlayıcı/çevirici modüllerinin çapraz-değiştirilmesi.
● Analog giriş testine geçin.
● Karşılaştırma için bağımsız bir takometre bağlayın.
III. Tipik Çözümler
Hedeflenen önlemler farklı temel nedenlere dayalı olarak uygulanabilir:
Durum 1: Parametre Ayar Hatası
Bir enjeksiyonlu kalıplama makinesi panelde 50Hz'de (1450 rpm olmalıdır) 1200 rpm'yi gösteriyordu. Soruşturma ortaya çıktı:
● Orijinal parametre P0311=1200 (yanlış isim plakası verileri)
● P0311=1450 düzeltildikten sonra sapma ortadan kaldırıldı
● P0350 (stator direnci) eş zamanlı olarak 0,82Ω'a ayarlandı
Durum 2: Kodlayıcı Girişimi
Farmasötik bir santrifüj, ±%5'lik rastgele hız dalgalanmaları sergiledi:
● Artan sinyal iletimi için daha önce standart kablolar kullanılıyordu.
● Siemens 6XV1830-3EH10 ekranlı kabloyla değiştirildi.
● 120Ω terminal direnci eklendi.
● Ekran kararlılığı ±%0,2'ye yükseltildi.
Durum 3: Mekanik Kayma
Gıda taşıma bandı hız sapması %8'e ulaştı:
● Denetimde kayış uzamasının limitleri aştığı ortaya çıktı (%3,5 > standart %2).
● Dişli zaman kayışı ve ayarlı gergi makarası ile değiştirildi.
● Kapalı devre kontrolü için kurulu lazer hız sensörü-.
● Nihai sapma %0,5 dahilinde kontrol edilir.
Durum 4: Donanım Arızası
Takım tezgahı iş mili hızı göstergesi aniden %15 düştü:
● İncelemede kodlayıcı yatağında tutukluk olduğu ortaya çıktı.
● ERN1387 kodlayıcı değiştirildikten sonra normal çalışmaya dönüldü.
● Eş zamanlı olarak invertör çıkış akımı dalga formu kontrol edildi.
IV. Gelişmiş Hata Ayıklama Teknikleri
Yüksek-hassasiyetli uygulamalar için aşağıdaki yöntemleri göz önünde bulundurun:
1. Çift-kanal kalibrasyonu:Artımlı kodlayıcıları ve döner transformatörleri aynı anda bağlayın ve PLC aracılığıyla veri füzyonunu işleyin. Hassas bir taşlama makinesi bu çözümü uyguladıktan sonra 0,01 rpm çözünürlüğe ulaştı.
2. Dinamik telafi algoritması:VFD'yi aşağıdaki gibi yapılandırın:
●P1400=3 (Hız gözlemcisini etkinleştir).
●P1401=0.5 (Filtre zaman sabiti).
●P1402=150% (Hızlanma telafisi).
3. Bulut Platformu İzleme:Operasyonel verileri IoT ağ geçidi aracılığıyla yükleyin ve sapma eğilimlerini tahmin etmek için büyük veri analitiğini kullanın. Bir rüzgar enerjisi grubu tarafından uygulamaya konulduktan sonra arıza uyarı doğruluğu %92'ye ulaştı.
Bu sistematik yaklaşım yalnızca ekran tutarsızlıklarını çözmekle kalmaz, aynı zamanda ekipman kontrol hassasiyetini de temel olarak artırır. Komple çözümün bir otomotiv kaynak hattında uygulanmasının ardından üretim verimliliği %7 arttı ve hurda oranı %34 azaldı; bu da modern üretimde dönme hızı kontrol doğruluğunun kritik önemini doğruladı. Endüstri 4.0'ın ilerlemesiyle birlikte, ekipman durumunu gerçek zamanlı olarak haritalamak için dijital ikiz teknolojisinin benimsenmesi, bu tür zorlukların üstesinden gelmenin yeni paradigması haline gelecektir.