Motor kontrol prensibi, motorun çalışma prensibini, kontrol yöntemlerini ve pratik uygulamaları ve diğer hususları içeren motor teknolojisi alanının çekirdeğini oluşturur. Modern endüstrinin gelişmesiyle birlikte, enerji dönüşümü ve aktarımı için önemli bir cihaz olan motor, kontrol doğruluğu ve verimliliği, tüm sistemin performansını ve verimliliğini doğrudan etkiler. Bu nedenle,-motor kontrol ilkesinin derinlemesine anlaşılması ve incelenmesi, önemli teorik ve pratik öneme sahiptir.
Öncelikle motorun çalışma prensibi
Motor, elektrik enerjisini mekanik enerjiye dönüştüren bir cihaz olup, çalışma prensibi elektromanyetik indüksiyon kanunu ve elektromanyetik kuvvet kanununa dayanmaktadır. Motorlar çalışma prensibine göre iki kategoriye ayrılabilir: DC motor ve AC motor.
1. DC motorun çalışma prensibi
DC motor, cihazın mekanik hareketini sağlamak için tork üreten, armatür bobini ve manyetik alan bobini etkileşimi yoluyla DC akım akışının kullanılmasıdır. Ana yapısı armatür, manyetik kutuplar, fırçalar ve manyetik alandan oluşur. DC akımı armatür bobininden geçtiğinde, armatür ile manyetik alan arasında etkileşime giren ve motoru çalıştıran bir tork üreten bir manyetik alan oluşturur. DC motorun hızı, armatür voltajı veya armatür akımı ayarlanarak kontrol edilebilir.
2. AC motorun çalışma prensibi
AC motor, dönen bir manyetik alan oluşturmak için AC akımının sürekli değişimini kullanan, böylece mekanik hareketi gerçekleştiren bir cihazdır. Dönen manyetik alan oluşturma prensibine göre AC motor, asenkron motor ve senkron motor olmak üzere iki tipe ayrılabilir. Asenkron motorlar (endüksiyon motorları olarak da bilinir) elektromanyetik endüksiyon prensibine dayanır. AC akımı stator sargılarından geçtiğinde, statorda dönen bir manyetik alan oluşturulur ve rotor, endüksiyon etkisi nedeniyle dönen manyetik alanla etkileşime girer, böylece motoru sürmek için dönen bir tork üretilir. Senkron motor, motor hızına ve güç kaynağı frekansına dayanır, motor ile çalışma arasında sabit bir orantılı ilişki vardır, hızı ve güç kaynağı frekansı kesinlikle senkronize edilir.
İkincisi, motor kontrol yöntemleri
Motor kontrol yöntemleri temel olarak hız kontrolü, başlatma kontrolü ve frenleme kontrolünü içerir. Bu kontrol yöntemleri ve prensipleri aşağıda ayrıntılı olarak anlatılmaktadır.
1. hız kontrolü
Hız kontrolü, motor kontrolünün en önemli ve karmaşık yönüdür. Direnç gerilim bölmeli hız kontrolü, frekans dönüşüm hızı kontrolü ve vektör kontrolü dahil olmak üzere çeşitli hız kontrol yöntemleri vardır. Direnç voltaj bölmeli hız kontrolü, motorun güç kaynağı voltajını değiştirerek motor hızını düşürmeye yönelik bir yöntemdir, bu yöntem basit ve uygulaması kolaydır ancak daha az verimlidir. Frekans dönüşüm hızı kontrolü, güç kaynağı tarafından sağlanan AC gücünün frekansını değiştirerek motor hızını düzenleyen bir yöntemdir; bu yöntem, geniş bir hız aralığı ve yüksek verimlilik gerçekleştirebilir. Vektör kontrolü, motorun akımını ve manyetik alanını hassas bir şekilde kontrol ederek motor hızının ve torkunun hassas şekilde ayarlanmasını sağlayan ve motor performansı konusunda daha yüksek gereksinimlerin olduğu durumlar için uygun olan daha gelişmiş bir kontrol yöntemidir.
2. Kontrolü başlatma
Çalıştırma kontrolü, motorun sabit durumdan çalışma durumuna kadar geçen süreçteki kontrolüdür. Asenkron motorlar için, başlangıç torku küçük olduğundan, düzgün bir başlangıç sağlamak için bazı özel yöntemlerin kullanılması gerekmektedir. Yaygın başlatma kontrol yöntemleri arasında doğrudan başlatma, azaltılmış voltajla başlatma ve yumuşak başlatma yer alır. Doğrudan çalıştırma basit olmasına rağmen, başlatma akımı büyüktür ve elektrik şebekesi üzerindeki etkisi büyüktür; azaltılmış voltajla başlatma, besleme voltajını azaltarak başlatma akımını azaltmaktır; yumuşak başlatma, motor başlatma sürecinin düzgün kontrolünü sağlamak için güç elektroniği cihazlarının kullanılmasıdır.
3. Fren kontrolü
Fren kontrolü, motorun çalışma durumundan hareketsiz duruma kadar kontrol edilmesidir. Fren kontrol yöntemleri, enerji frenlemesi, ters frenleme ve geri beslemeli-frenleme dahil olmak üzere çeşitli yöntemlere sahiptir. Enerji tüketimi frenlemesi, frenleme torku üretmek için motordaki stator sargısından DC gücüne aktarılır; ters frenleme, frenlemeyi sağlamak için motor torkuyla ters dönüş yönünü üretmek üzere motor güç kaynağı faz sırasını değiştirmektir; geri beslemeli-frenleme, motorun mekanik enerji üretme özelliklerinin kullanılmasıdır ve frenlemeyi gerçekleştirmek için elektrik enerjisine dönüştürülecek ve şebekeye geri beslenecektir.
Üçüncüsü, motor kontrol devre şeması
1. kalıcı mıknatıslı motor kontrol devre şeması
Bu, sabit mıknatıslı motor kontrol devresinin şematik diyagramıdır. Bu devre kalıcı mıknatıs kontrolünü kontrol etmek için kullanılır. Devre, komütasyon özelliklerini geliştirmek için AC triyak anahtarlama elemanlarını kullanır çünkü kalıcı mıknatıslı motorlar jeneratörlerdir ve standart triyak anahtarlama elemanlarının düzgün şekilde geçiş yapması zordur. Kalıcı mıknatıslı motorlar tam-dalga DC doğrultma gerektirir.
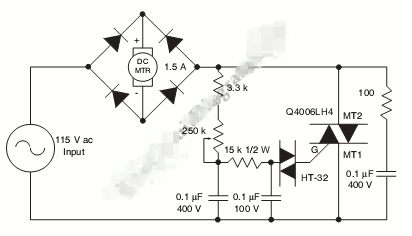
AC çift yönlü tristörler, doğrultucu köprüsünün AC giriş tarafına seri olarak bağlanır. Köprünün DC tarafına bir SCR kurmanın en kritik kısmı, yarım-döngünün sonuna doğru gecikmeli açılma ve zamanlamayla uğraşmaktır. Devre, AC triyak anahtarlama elemanının düşük motorlarda hızlı veya düşük iletimle tetiklenebilmesi için geniş-aralıklı kontrol sağlar. AC direnci ve doğrultucu benzer voltaj değerlerine sahiptir. Hepsi gerçek motor yükü ve hat voltajı gereksinimlerine dayanmaktadır.
2. 555 Akım Sınırlayıcılı IC PWM Motor Kontrol Devre Şeması
Hızlı motor hızı değişiklikleri ve motor yönünün tersine çevrilmesini sağlamak için dört çıkış MOSFET H-köprülerini çalıştırır. N-kanallı cihazlar, düşük ray gücüne sahip MOSFET'lerdir ve P-kanalı, üst ray gücüne sahip MOSFET'lerdir. hepsi TC4469 tarafından tahrik ediliyor.
Küçük seri dirençler kapı salınımlarını önlemeye yardımcı olur ve alt ray cihazının geçiş süresini yavaşlatır, bu da üst cihazın kapalı tutulmasına yardımcı olur. Direnç bölücüler ve düşük-maliyet seviyeli-kaydırma transistörleri, 12VDC'yi aşan motor voltajları elde etmek amacıyla üst-ray MOSFET'in 15VDC geçit sürücüsünü korumak için kolayca ve ekonomik bir şekilde eklenebilir.
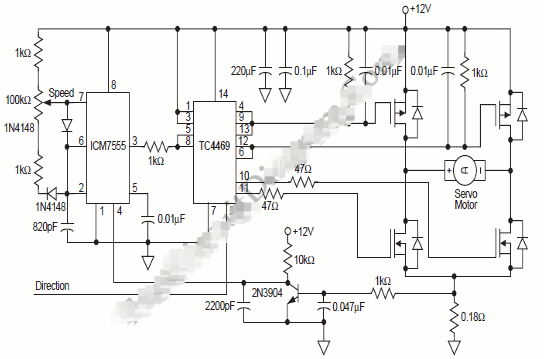
ICM7555 ve TC4469 ihmal edilebilir akım gerektirdiğinden, 15VDC'nin üzerindeki voltajlarda basit bir doğrusal regülatör onlara pozitif motor beslemesinden güç sağlayabilir. Geçidin geçici güç dalgalanmalarından korunmasına yardımcı olmak için bir Zener diyot kullanabiliriz. Aynı köprü kolundaki alt MOSFET "açık" olduğunda, yüksek bir dV/dT üretilir ve kaynak-için-kapasitör, üst MOSFET'in "kapalı" kalmasına yardımcı olur. Bu duruma bir başka çözüm ise üst MOSFET'in geçit sürücü empedansını "KAPALI" durumda düşük tutmaktır.
H-köprüsü toprak pimindeki algılama direnci, motorun ileri veya geri dönmesine bakılmaksızın, motor akımını darbe darbesine algılamak için basit bir yöntem sağlar. Motor akımı izin verilen değeri aştığında PWM oluşumunu engellemek için bu sinyal filtrelenir ve ICM7555'e uygulanır.
3. step motor kontrol devre şeması
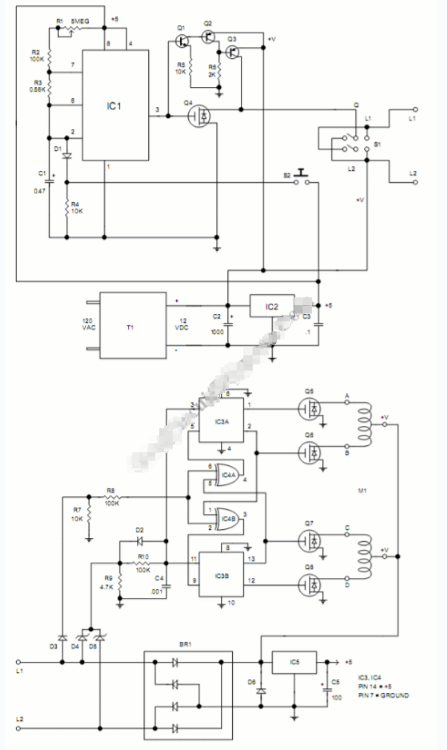
Adım motorları basit, düşük{0}maliyetli ve doğru konum kontrolü sağlar. Step motor, motorun yanına monte edilen bir devre ile çalıştırılabilir ve uzun bir kablo üzerinden uzaktan kumanda devresi ile kontrol edilebilir. Devre ilginçtir, çünkü hem motora hem de sürücü devresine giden güç, aynı zamanda kontrol sinyallerini de ileten iki kablo üzerinden iletilir.
LMC555 CMOS zamanlayıcı entegresi (IC1), step motora 200 mikrosaniyelik darbe üretir ve hızını kontrol eder. Bu darbenin frekansı değiştirilerek motorun hızı değiştirilebilir ve bu amaçla bir R1 değişken direnci sağlanır. IC1 çıkışında (pim 3), negatif bir saat darbesi IRL530N (Q1) güç FET'inin kapısını çalıştırır, bu da sürücü kartını anında kapatır ve toprakla bağlantısını keser. Bu güç kesintisi motor sürücüsüne motoru adımlaması için bir sinyal gönderir. Dönüş yönü, L1 ve L2 ara bağlantıları aracılığıyla sürücü devresine uygulanan voltajın polaritesi tarafından kontrol edilir.
MPSA05 bipolar NPN transistörü Q2 ve MPSA55 PNP transistörleri Q3 ve Q4, pin 3'ten gelen darbeleri ters çevirir ve Q1 kapatıldığında Q1'in drenajını yukarı çeker. Geçiş anahtarı S1, polariteyi değiştirerek yönünü ayarlar. S2 butonu saati açıp kapatarak motoru çalıştırır ve durdurur.
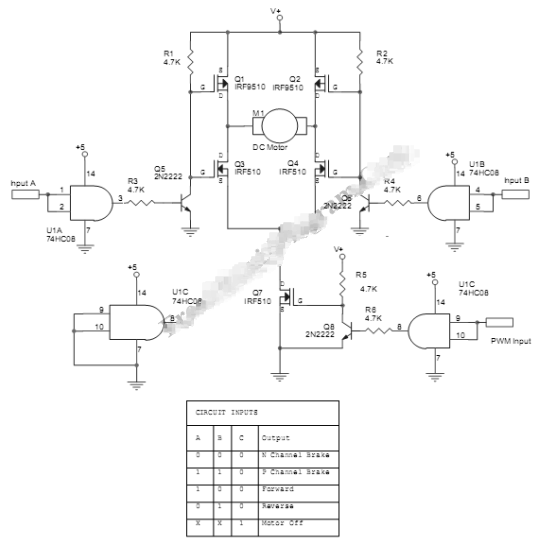
4. İleri, Geri ve Fren Çalışmalı PWM Motor Kontrol Devre Şeması
Bu PWM motor kontrol devresi bir DC motor için çeşitli kontroller sağlar. Bir DC motorunu durana kadar ileri, geri veya frenleme için kontrol edebilirsiniz.
Devre, motoru sürmek için bir dizi mantık kapısı ve küçük bipolar transistörler tarafından kontrol edilen bir MOSFETS köprüsü kullanır. Motor voltajı 10-20 volt olabilir ve akım maksimum 8 amper olmalıdır. MOSFET'ler uygun ısı emicilerle donatılmalıdır. V+ girişi DC motor çalışma voltajıyla (10-20 volt) beslenmelidir. MOSFET 100 voltta çalışacak şekilde tasarlanmış olmasına rağmen maksimum 20 volt kullanabilirsiniz çünkü bu voltaj aynı zamanda normalde 20 voltla sınırlı olan geçidi sürmek için de kullanılır. Bu besleme voltajı için minimum değer 10 volttur çünkü voltaj 10 voltun altına düşerse kapı tam olarak açılmayacaktır. Bu uygulama için çeşitli 10-20 volt DC motor türleri arasından seçim yapabilirsiniz.