


Endüstriyel hareket kontrolü, inverter tabanlı fan veya pompa kontrolünden, daha sofistike AC sürücü kontrollerine sahip fabrika otomasyonuna, karmaşık servo kontrollerine sahip robotik gibi gelişmiş otomasyon uygulamalarına kadar çok çeşitli uygulamaları kapsar. Bu sistemler, motor sarma akımı veya voltajı, DC veri yolu akımı veya voltajı, rotor konumu ve hız gibi birçok değişkenin algılanmasını ve geri bildirimini gerektirir. Değişkenlerin seçimi ve gerekli ölçüm doğruluğu, son uygulama gereksinimlerine, sistem mimarisine, hedef sistem maliyetine veya sistem karmaşıklığına ve koşul izleme gibi katma değerli özellikler gibi diğer hususlara bağlıdır. Motorların dünya enerjisinin% 40'ını tükettiği bildirildiğinde, uluslararası düzenlemeler endüstriyel hareket uygulamalarında sistem verimliliğine odaklanarak bu değişkenlerin, özellikle mevcut ve voltajın önemini artırmıştır.
Bu makale, motor güç değerlerine, sistem performans gereksinimlerine ve bitiş uygulamalarına dayanan çeşitli motor kontrol sinyal zinciri topolojilerindeki mevcut ve voltaj algılamasına odaklanmaktadır. Bu durumda, motor kontrol sinyal zinciri uygulaması sensör seçimine, akım izolasyon gereksinimlerine, analogdan dijital dönüştürücü (ADC) seçimi, sistem entegrasyonu ve sistem gücü ve toprak bölümlemesine bağlı olarak değişir.
Endüstriyel Sürücü Uygulamaları Aralığı
Motor kontrol uygulamaları, basit invertörlerden karmaşık servo sürücülere kadar değişir, ancak hepsi güç aşamalarına sahip motor kontrol sistemlerini ve değişen seviyelerde algılama ve geri bildirim ile nabız genişliği modülatör (PWM) modüllerini yönlendiren işlemcileri içerir. Uygulama aralığının basitleştirilmiş bir görünümü, Şekil 1'de gösterilmektedir ve pompalar, fanlar ve kompresörler gibi basit kontrol sistemlerinden, sadece basit mikroişlemciler kullanılarak kesin geri bildirim gerekmeden uygulanabilecek sistemlere kadar soldan sağa hareket ettikçe giderek karmaşık hale gelen sistemleri göstermiştir. Sistem karmaşıklığı spektrumun üst ucuna doğru arttıkça, karmaşık kontrol sistemleri hassas geri bildirim ve hızlı iletişim arayüzleri gerektirir. Örnekler arasında, indüksiyon veya kalıcı mıknatıs motorlarının sensör veya sensörsüz vektör kontrolü ve verimlilik için tasarlanmış yüksek güçlü endüstriyel sürücüler-Şekil 1'de gösterilen büyük pompalar, fanlar ve kompresörler gibi. Sistemler daha karmaşık hale geldikçe, değişkenlerin algılama ve geri bildirimi daha önemli hale gelir.
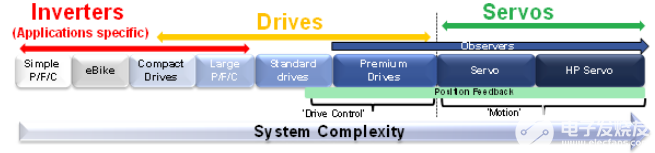
Şekil 1. Endüstriyel tahrik uygulamalarının aralığı.
Sürücü Mimarisi - Sistem Bölümleme
Endüstriyel hareket kontrolünde çok çeşitli uygulamaları ele almak için sistem tasarlamada birçok zorluk vardır. Genel amaçlı motor kontrol sinyal zinciri Şekil 2'de gösterilmektedir.
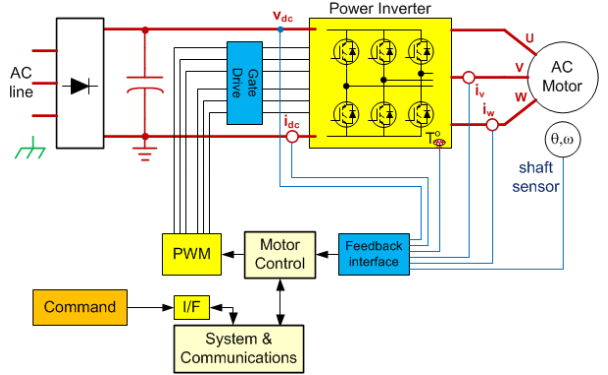
Şekil 2. Genelleştirilmiş motor kontrol sinyal zinciri
Kilit mesele, genellikle nihai devre topolojisi ve mimarisi üzerinde önemli bir etkisi olan izolasyon gereksinimleridir. Dikkate alınması gereken iki temel faktör vardır: neden izole ve nerede izole.
Gerekli izolasyonun sınıflandırılması birincisi tarafından belirlenecektir. Gereksinimler, insan yapımı elektrik şokuna karşı korunmak için yüksek voltajlı güvenlik izolasyonu (SELV) veya ölümcül olmayan voltajlar arasında seviye kayma için fonksiyonel izolasyon veya veri bütünlüğü ve gürültü azaltma amaçları için izolasyon olabilir. İzolasyonun yeri genellikle beklenen sistem performansı ile belirlenir. Motor kontrolü tipik olarak sert elektriksel olarak gürültülü bir ortamdır ve tasarımlar tipik olarak birkaç yüz voltluk büyük ortak mod gerilimleriyle karşılaşır, muhtemelen çok yüksek geçici DV/DT yükselme süreleri ile 20 kHz'den fazla frekanslarda geçer. Bu nedenle, hem yüksek performanslı sistemlerde hem de yüksek gücün doğal olarak gürültülü olduğu sistemlerde güç aşamasını kontrol aşamasından izole etmek yaygındır. Tasarımın tek işlemci veya çift işlemci yaklaşımı kullanıp kullanmadığı da izolasyon yerini etkiler. Daha düşük güç tüketimine sahip daha düşük performans sistemlerinde, izolasyon genellikle dijital iletişim arayüzünde olur, bu da güç ve kontrol aşamalarının aynı potansiyele sahip olduğu anlamına gelir. Düşük uçlu sistemler, izolasyon için daha düşük bant genişliği iletişim arayüzlerine sahiptir. Geleneksel olarak, üst düzey sistemlerde iletişim arayüzlerinin izole edilmesi, yüksek bant genişliği ve geleneksel izolasyon tekniklerinin gerektirdiği sınırlamalar nedeniyle zorlayıcı olmuştur, ancak bu, manyetik olarak izole edilmiş CAN ve RS -485 alıcı-verici ürünlerinin ortaya çıkmasıyla değişmektedir.
Yüksek performanslı bir kapalı döngü motor kontrol tasarımındaki iki temel eleman, PWM modülatör çıkışı ve motor fazı akım geri bildirimidir. Şekil 3a ve 3B, kontrol aşamasının güç aşamasıyla aynı potansiyeli paylaşıp paylaşmadığına veya yere atıfta bulunup bulunmadığına bağlı olarak güvenli izolasyonun nerede gerekli olduğunu göstermektedir. Her iki durumda da, yüksek uç geçit sürücüsünün izolasyonu ve akım algılama düğümleri gereklidir, ancak farklı izolasyon seviyelerinde - Şekil 3A'da, bu düğümlerin sadece fonksiyonel izolasyonu gereklidir, Şekil 3B'de bu düğümlerin fiziksel güvenlik (yani akım) izolasyonu kritiktir.
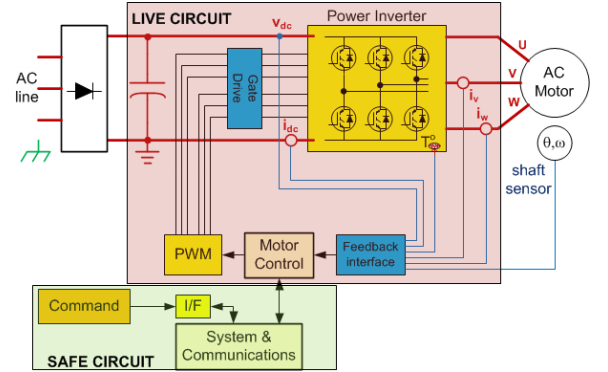
Şekil 3A. Referans olarak güç aşaması ile kontrol aşaması
Akım ve voltaj algılama için ölçüm teknikleri ve topolojileri
Akım ve voltaj algılama için sinyal zinciri uygulamaları, daha önce açıklandığı gibi dönüştürücü seçimine, akım izolasyon gereksinimlerine, ADC seçimi ve sistem entegrasyonuna ve sistem gücü ve toprak bölümlemesine bağlı olarak değişir. Yüksek maddi ölçümler için sinyal koşullandırma gerçekleştirilmesi kolay bir iş değildir. Örneğin, küçük sinyalleri kurtarmak veya bu tür gürültülü ortamlarda dijital sinyallerin iletilmesi zor olsa da, analog sinyalleri izole etmek daha da zordur. Birçok durumda, sinyal izolasyon devreleri sistem dinamik performansını sınırlandırabilecek faz gecikmeleri getirir. Faz akımı algılama özellikle zordur, çünkü bu düğüm, kapı sürücüsü güç aşamasının (inverter modülü) merkezindeki çıkışlarla aynı devre düğümüne bağlanır ve bu nedenle voltaj ve geçiş geçişleri açısından aynı gereksinimlere sahiptir. Motor kontrol sisteminde uygulanacak ölçüm sinyal zincirinin (teknoloji, sinyal koşullandırma ve ADC) belirlenmesi üç temel faktöre bağlıdır:
Sistemdeki nokta veya düğüm, çünkü bu neyin ölçülmesi gerektiğini belirler.
Motorun güç seviyesi ve ortaya çıkan sensör seçimi - doğal olarak izole olsun ya da olmasın. Sensör seçimi, dönüştürücü mimarisi, işlevsellik ve analog giriş aralığı dahil olmak üzere ADC seçimi üzerinde önemli bir etkiye sahiptir.
Son uygulama. Bu, algılama sinyal zincirinde yüksek çözünürlük, yüksek doğruluk veya hız ihtiyacını artırabilir. Örneğin, daha geniş bir hız aralığı üzerinde sensörsüz kontrolün uygulanması, daha sık daha fazla ölçüm ve daha yüksek doğruluk gerektirir. Son uygulama aynı zamanda ADC işlevselliğine olan ihtiyacı da etkiler. Örneğin, çok eksenli kontrol daha yüksek bir kanal sayısı ADC gerektirebilir.
Akım ve voltaj sensörleri
Motor kontrolünde kullanılan en yaygın akım sensörleri şant dirençleri, salon efekt (HE) sensörleri ve akım transformatörleri (CTS). Şant dirençleri izolasyon sağlamasa ve daha yüksek akımlarda kayıplara neden olmasına rağmen, tüm sensörlerin en doğrusallarıdır, en düşük maliyete sahiptir ve hem AC hem de DC ölçümleri için uygundur. Şant güç kayıplarını sınırlamak için gereken azaltılmış sinyal seviyesi tipik olarak şant uygulamalarını 50 a veya daha azla sınırlar. CT ve HE sensörleri, yüksek akım sistemlerine hizmet etmelerini sağlayan doğal bir izolasyon sağlar, ancak sensörlerin kendileri düşük başlangıç doğruluğuna veya sıcaklık aralıkları üzerinde zayıf doğruluğa sahip oldukları için, daha maliyetlidirler ve bir şant direnci ile elde edilebilecek olandan daha az doğru olan bir çözelti ile sonuçlanır.
Motor akımı ölçüm konumları ve topolojiler
Sensör tipine ek olarak, birkaç motor akımı ölçüm düğümü mevcuttur. Ortalama DC veri yolu akımı kontrol amacıyla kullanılabilir, ancak daha gelişmiş sürücülerde, motor sarma akımı ana geri bildirim değişkeni olarak kullanılır. Doğrudan faz sarma akım ölçümü yüksek performanslı sistemler için idealdir. Bununla birlikte, sarma akımları, her bir alt invertör dalındaki şantlar veya DC veri yolunda tek bir şant kullanılarak dolaylı olarak ölçülebilir. Bu yöntemler, şönt sinyallerinin tüm güç kaynağına atıfta bulunulması avantajına sahiptir, ancak sarma akımını DC bağlantısından çıkarmak, numuneleri PWM anahtarlarına senkronize etmeyi gerektirir. Doğrudan faz sarma akım ölçümleri, yukarıdaki akım tespit tekniklerinden herhangi biri kullanılarak yapılabilir, ancak şönt direnç sinyali izole edilmelidir. Yüksek ortak mod amplifikatör fonksiyonel izolasyon sağlayabilir, ancak insan güvenliği izolasyonu bir izolasyon amplifikatörü veya izolasyon modülatörü ile sağlanmalıdır.
Şekil 4, yukarıda açıklanan çeşitli akım geri bildirim seçeneklerini göstermektedir. Kontrol geri bildirimi için bu seçeneklerden yalnızca biri gerekli olsa da, DC veri yolu akım sinyali koruma için bir yedekleme sinyali olarak kullanılabilir.
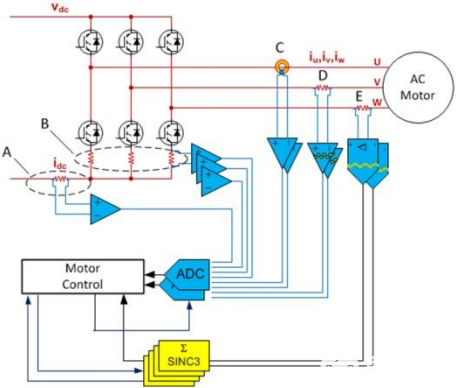
Şekil 4. İzole edilmiş ve izole edilmemiş motor akımı geri bildirimi
Daha önce de belirtildiği gibi, sistem gücü ve zemin bölümleme gerekli izolasyon sınıflandırmasını ve böylece hangi geri bildirim seçeneklerinin uygun olduğunu belirleyecektir. Sistem hedef performansı aynı zamanda sensör veya ölçüm tekniği seçimini de etkileyecektir. Performans aralığında gerçekleştirilebilecek birçok konfigürasyon vardır.
Düşük Performans Örneği: Ortak Potansiyel Üzerine Güç ve Kontrol Aşamaları, A veya B algılama seçenekleri
Bacak şantlarını kullanmak en ekonomik olanlardan biridirTeMotor akımını ölçmek için chniques. Bu örnekte, güç aşamasının aynı sakini paylaştığıTiAl kontrol aşaması olarak, ele alınması gereken ortak bir mod yoktur ve A veya B seçeneğinden gelen çıkışlar doğrudan sinyal koşullandırma devresine ve ADC'ye bağlanabilir. Bu tip topoloji genellikle düşük güç ve düşük PE'de bulunurRFMikroişlemciye gömülü ADC ile Ormance sistemi.
Daha yüksek performans örneği: Dünya'ya bağlı kontrol aşaması, algılama seçeneği c, d veya e
Bu örnekte, insan güvenliği izolasyonu gereklidir. C, D ve E algılama seçenekleri mümkündür. E seçeneği en kaliteli akım beslemesini sağlarACHer üç seçeneğin de k ve daha yüksek performans sistemi olarak, birFPGA (FPGA)veya sistemde izole edilmiş modülatör sinyali için dijital filtre sağlayabilen başka bir işleme şekli. İzole edilmiş sensör (muhtemelen kapalı döngü HE) olan Seçenek C için ADC seçimi, bugüne kadar gömülü ADC teklifleri ile mümkün olandan daha yüksek performans elde etmek için geleneksel olarak ayrı olacaktır. Seçenek D, bu konfigürasyonda izole edilmiş bir amplifikatördür, vs. Güvenlik izolasyonu gerektiğinden ortak mod amplifikatör. İzole edilmiş bir amplifikatör performansı sınırlar ve böylece gömülü bir ADC çözeltisi yeterli olabilir. Bu, C veya E seçeneklerine kıyasla en düşük sadakat akımı geri bildirimini sağlayacaktır ve gömülü bir ADC "serbest" ve izole amplifikatör potansiyel olarak "ucuz" olarak algılanabilirken, uygulama genellikle ADC giriş aralığı eşleşmesi için ofset telafisi için ek bileşenler gerektirir, genel sinyal zinciri maliyetini arttırır.
Motor kontrol tasarımında, birçok facto ile motor akımını algılamak için kullanılabilecek birçok topoloji vardır.Rsmaliyet, güç seviyesi ve performans seviyesi gibi düşünmek. Çoğu sistem tasarımcısı için kilit bir amaç, maliyet hedefleri içindeki verimliliği artırmak için mevcut duyu geri bildirimlerini iyileştirmektir. Yüksek uç uygulamalar için, mevcut geri bildirim, sadece verimlilik değil, dinamik yanıt, akustik gürültü veya tork dalgalanması gibi diğer sistem performans ölçümleri için kritiktir. Düşük ila yüksek AC'ye uzanan bir performans sürekliliği olduğu açıktır.gülÇeşitli topolojiler avAILable ve bu, hem daha düşük güç hem de daha yüksek güç seçeneklerini gösteren Şekil 5'te kaba bir şekilde eşleştirilmiştir.
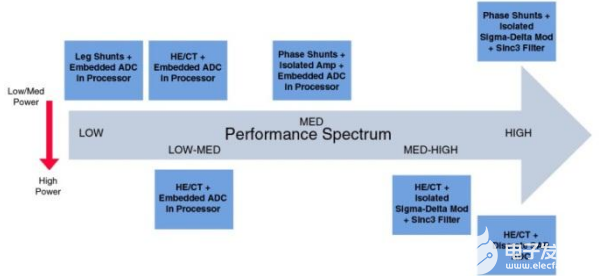
Şekil 5. Akım Tespit Topolojisi Performans Aralığı
Motor kontrol sistemi tasarımcıları için hedefler, ihtiyaçlar ve sonuçta ortaya çıkan eğilimler: HE sensörlerinden dirençlere geçiş
İzole Sigma-Delta modülatörlerine bağlı şönt dirençleri, mevcut seviyenin şant kullanımı için yeterince düşük olduğu en yüksek kaliteli akım geri bildirimini sağlar. Sistem tasarımcıları arasında HE sensörlerinden şant dirençlerine geçme ve izole edilmiş bir amplifikatör yaklaşımından ziyade izole bir modülatör yaklaşımına geçme eğilimi için önemli bir eğilim vardır. Yalnızca sensörün değiştirilmesi Malzeme Yasasını (BOM) ve PCB ekleme maliyetlerini azaltır ve sensör doğruluğunu artırır. Şant dirençleri manyetik alanlara veya mekanik titreşime duyarlı değildir. Genellikle, HE sensörlerini şönt dirençleri ile değiştiren sistem tasarımcıları bir izolasyon amplifikatörü seçebilir ve sinyal zincirindeki varyasyon seviyesini sınırlamak için HE sensör tabanlı tasarımlarda daha önce kullanılan ADC'yi kullanmaya devam edebilir. Bununla birlikte, daha önce de belirtildiği gibi, izolasyon amplifikatörünün performansı ADC performansından bağımsız olarak sınırlı olacaktır.
İzolasyon amplifikatörünün ve ADC'nin izole edilmiş bir Sigma-Delta modülatörüyle değiştirilmesi, performans darboğazını ortadan kaldıracak ve tasarımı büyük ölçüde artıracak, tipik olarak 9- 'dan 10- bit kalite geri bildirimini {12- bit seviyelerine dönüştürecektir. Analog aşırı akım koruması (OCP) devreleri de ortadan kaldırılabilir, çünkü Sigma-Delta modülatör çıkışlarını işlemek için gereken dijital filtreler hızlı OCP döngülerini etkinleştirecek şekilde yapılandırılabilir. Bu nedenle, herhangi bir BOM analizi sadece izolasyon amplifikatörlerini, ham ADC'leri ve aralarındaki sinyal koşullandırmasını değil, aynı zamanda ortadan kaldırılabilecek OCP cihazlarını içermelidir. AD7401A izole edilmiş σ-δ modülatörü, ADI kuplör teknolojisine dayanmalı ve OCP'nin (± 320 mV'nin diferansiyel giriş aralığını (± 250 MV'nin (± 320 mV), skoru olarak kullanılan bir diferansiyel giriş aralığına sahip, esnek olarak kullanılan, tipik olarak kullanılan, tipik olarak kullanılan, bu şekilde kullanılan, bu şekilde kullanılır. Analog girişler, analog modülatör tarafından sürekli olarak örneklenir ve giriş bilgileri dijital çıkış akışında 20 MHz'e kadar veri hızında yoğunlukta yer alır. Ham bilgileri, hassas akım ölçümleri için tipik olarak bir SINC.®3 olmak üzere uygun bir dijital filtre ile yeniden yapılandırılabilir. Dönüşüm performansı bant genişliğine veya filtre bankası gecikmesine karşı işlem görebildiğinden, daha kaba, daha hızlı filtreler, IGBT koruması için ideal olan 2 μs siparişte hızlı yanıt OCP'leri sağlayabilir.
Şant direnç boyutu azaltma gerekli
Sinyal ölçüm tarafından, duyarlılık ve güç tüketimi arasında bir değiş tokuş olduğu için şant direnç seçiminde bazı önemli zorluklar vardır. Daha büyük direnç değerleri, Sigma-Delta modülatörünün tam aralığının veya mümkün olduğunca analog giriş aralığının çoğunun kullanılmasını ve böylece dinamik aralığın en üst düzeye çıkarılmasını sağlayacaktır. Bununla birlikte, daha büyük direnç değerleri, I2 dirençinin × R kaybı nedeniyle voltaj düşüşüne ve düşük verimliliğe neden olacaktır. Kendini ısıtma etkileri yoluyla doğrusal olmama sağlamak da daha büyük dirençler kullanırken zor olabilir. Sonuç olarak, sistem tasarımcıları, farklı akım seviyelerinde birçok model ve motora hizmet edebilen şant boyutlarını seçme ihtiyacından daha da kötüleşen ödünleşmelerle karşı karşıyadır. Dinamik aralığın korunması, motorun nominal akımının birkaç katı olabilen tepe akımları karşısında ve her ikisini de güvenilir bir şekilde yakalama ihtiyacı da zordur. Sistem açıldığında pik akımı kontrol etme yeteneği, tasarıma göre, sıkıca kontrol edilenden (örneğin,% 30'dan fazla nominal) nominal 10 kata kadar değişir. Pik akımlara ayrıca ivme ve yük veya tork varyasyonlarından kaynaklanır. Bununla birlikte, tahrik tasarımlarında, bir sistemdeki tepe akımları tipik olarak nominal akımın dört katıdır.
Bu zorluklarla karşı karşıya kalan sistem tasarımcıları, daha geniş dinamik aralığa veya daha iyi sinyal-gürültü ve bozulma oranı (SINAD) olan üstün Sigma-Delta modülatörleri arıyorlar. Bugüne kadar, izole edilmiş σ-δ modülatör ürünleri 16- bit çözünürlüğü ve 12 kadar etkili bit (ENOB) ile garantili performans sunmuştur.
Sinad=(6.02 n + 1. 76) db burada n=enob
Düşük güçlü sürücülerde dirençleri şant göstermeye devam ederek, motor sürücü üreticileri de sürücülerinin güç derecelendirmesini arttırmak istiyor, bu da performans ve maliyet nedenleri için kullanılabilecek bir topoloji. Bu sadece azaltılmış sinyal genliğini çözmek için daha yüksek performanslı modülatör çekirdeklerinin ortaya çıkmasını gerektiren çok daha küçük şant dirençleri kullanılarak gerçekleştirilebilir.
Sistem tasarımcıları, özellikle servo tasarımcılar, analog-dijital dönüşüm sürelerini azaltarak veya izole edilmiş Sigma-Delta modülatörü ve şönt direnç topolojileri ile ilişkili dijital filtreler yoluyla grup gecikmesini azaltarak sistem yanıtını sürekli olarak iyileştirmeye çalışıyor. Daha önce de belirtildiği gibi, dönüşüm performansı bant genişliği veya filtre grubu gecikmesine karşı işlem görebilir. Daha kaba, daha hızlı filtreler daha hızlı yanıt verebilir, ancak performans pahasına. Sistem tasarımcısı, filtre uzunluğunun veya ekstraksiyon oranının etkisini analiz eder ve daha sonra nihai başvurusunun ihtiyaçlarına göre dengesizlik yapar. Modülatörün saat hızının arttırılması yardımcı olacaktır, ancak birçok tasarımcı zaten AD7401A için kabul edilebilir 20 MHz maksimum saat hızında çalışıyor. Saat hızını artırmanın dezavantajlarından biri, radyasyon ve parazit (EMI) etkileri potansiyelidir. Aynı saat hızında daha yüksek performanslı bir modülatör, performans değişimine karşı grup gecikmesini artırarak performans üzerindeki etkiyi en aza indirirken daha kısa yanıt sürelerine neden olacaktır.