


1 Giriş
Mikrodenetleyiciler, otomatik kontrol cihazlarında, elektrik şebekeleri için mikroişlemci{0}}tabanlı entegre koruma sistemlerinde ve diğer endüstriyel otomasyon kontrol alanlarında giderek daha fazla kullanılıyor ve bu cihazların karmaşıklığı da giderek artıyor. Geliştirme hedeflerinin gerçek-zamanlı, çoklu-görev taleplerini karşılamak için, tek-CPU, tek-geliştirici modelinin yerini, çeşitli türlerde birden çok CPU'yu ve birden çok geliştiriciyi içeren işbirliğine dayalı bir yaklaşım alıyor. Bu yeni geliştirme paradigması kritik bir zorluğu beraberinde getiriyor: uygulama sırasında CPU'lar arasında bilgi alışverişi için donanım ve yazılımın standartlaştırılması. Bu standardizasyon, bu yeni modelin başarıyla benimsenmesi açısından çok önemlidir. Çok sayıda iletişim yöntemi arasında UART-tabanlı RS-485 seri iletişim protokolü, basit kablolaması, yüksek güvenilirliği ve birden fazla CPU'yu destekleme yeteneği nedeniyle yaygın olarak benimsenmektedir. Yazılım iletişim protokolleri açısından Modbus protokolü, evrensel yapısı ve olgun hata ayıklama yazılımı nedeniyle kullanıcılara önemli avantajlar sunmaktadır. Bu nedenle, yeni motor kapsamlı koruma cihazının geliştirilmesi sırasında, birden fazla CPU arasında veri ve kontrol komut bilgisi alışverişini sağlamak için RS-485 seri iletişim yöntemi ve Modbus iletişim protokolü benimsendi. Seri iletişimin verimliliğini ve koordinasyonunu artırmak için yazar, iletişim mekanizmasının donanım ve yazılım mimarisinde çok sayıda önlem uygulayarak mükemmel sonuçlar elde etti. Sistem iletişiminde hata ayıklama aşamasında, her bir CPU modülünün, karşılıklı ara bağlantı hata ayıklamasından önce standart Modbus test yazılımıyla iletişim kurduğu ve işbirliğine dayalı geliştirme verimliliğini önemli ölçüde artıran bir yöntem kullanıldı. Uygulama, bu tasarım felsefesinin sistem yapısını basitleştirirken, cihazın operasyonel verimliliğini ve güvenilirliğini büyük ölçüde arttırdığını kanıtlamıştır.
2 Motor Kapsamlı Koruma Cihazının Özellikleri
Kapsamlı koruma fonksiyonlarının ötesinde, motor koruma cihazı ölçüm, telekontrol ve iletişim yeteneklerini birleştirir. Geniş-ekranlı Çince karakterli LCD ekranı, kullanıcı-dostu bir arayüz sağlar. İzleme ana bilgisayarıyla CAN veri yolu iletişimini kullanarak hiyerarşik, dağıtılmış bir trafo merkezi otomasyon sistemi içinde bir alt sistem oluşturur. Çoklu görev gereksinimlerine göre sistem işlevselliğini optimize etmek amacıyla çoklu-CPU mimarisi benimsendi. Bir CPU periyodik darbe örnekleme ve iletimini yönetir; ana CPU modülü veri işlemeyi, elektriksel parametre hesaplamayı, arıza teşhisini ve anahtarlama işlemlerini yönetir; devre kartı modülü CPU'su ise insan-makine etkileşimini denetler ve ana koruma modülü ve izleme ana bilgisayarıyla iletişimi kolaylaştırır. Her CPU modülünün açıkça tanımlanmış görevleri vardır ve uygulama sırasında birden fazla mühendisin işbirlikçi geliştirmesini kolaylaştırır. Seri iletişim, ana CPU ile panel CPU'yu birbirine bağlayarak insan{11}}makine etkileşimini mümkün kılar ve dolayısıyla kritik bir konuma sahiptir. Rasyonel bir iletişim mekanizması oluşturmak, seri iletişim bölümünün temelini oluşturur, sistem geliştirmenin sonraki aşamalarında iletişim koordinasyonunu ve hata ayıklama verimliliğini belirler.
3 İletişim Mekanizmalarına Giriş
3.1 Haberleşme Mekanizmasının Donanım Tasarımı
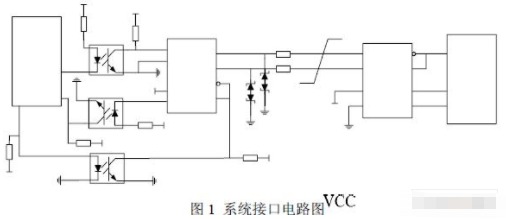
Bu sistem için önerilen iletişim mekanizması yüksek verimlilik ve güvenilirliği hedeflemektedir. RS-485, saha uygulamalarında genellikle tam çift yönlüden daha pratik olan yarı-dubleks bir yapı kullanır. Burada yalnızca iki sinyal hattını kullanan basitleştirilmiş bir bağlantı benimsenmiştir. Sistem arayüz devre şeması Şekil 1'de gösterilmektedir. Ana koruma modülü üzerindeki 8051 mikrodenetleyici tarafından çıkan TTL lojik seviyeleri optik olarak izole edilir, daha sonra MAX485 çipi tarafından RS-495 seviyelerine dönüştürülür. Daha sonra panel modülündeki MAX485 yongası bunları 8031 mikro denetleyici tarafından okunmak üzere tekrar TTL mantık seviyelerine dönüştürür. 8051 mikrodenetleyici tarafında, paralel G/Ç bağlantı noktası 2'nin P2.7 pimi, MAX giriş etkinleştirme pimi RE'yi ve çıkış etkinleştirme pimi DE'yi kontrol eder. Şekil 1'de gösterildiği gibi, P2.7 yüksek düzeyde çıkış verdiğinde RE etkinleştirilir ve mikro denetleyici tarafının veri almasına izin verilir. P2.7 düşük bir seviye çıkışı verdiğinde DE etkinleştirilir ve mikro denetleyici tarafının veri iletmesine izin verilir. Bu yaklaşım, kör iletimden kaynaklanan çakışmalardan kaynaklanan veri kaybını önleyerek yüksek iletişim kalitesi ve güvenilir iletim hızı sağlar.
3.2 İletişim Protokolü
Koruma cihazı içindeki iki modül arasında doğru veri aktarımını sağlamak için, bilgi aktarımını yöneten-iletim modları, veri biçimleri ve içerik- dahil olmak üzere bir dizi spesifikasyon önemlidir. Bu, protokolü veya iletişim protokolünü oluşturur. Hazır, olgun hata ayıklama yazılımı olmadan, ana CPU modülü esasen bir kara kutu işlevi görür ve sistem entegrasyon testi sırasında-aşılması-çok sayıda ve aşılması zor zorluklara yol açar. Bu nedenle, yaygın olarak benimsenen Modbus iletişim protokolü, cihazın özel gereksinimlerine uyacak şekilde seçilip basitleştirildi; bu, etkinliği kanıtlanmış, modüller arası başarılı iletişimi mümkün kıldı. Modbus bir ana-bağımlı iletişim modeli kullanır. Master ilk önce köleye bir iletişim isteği komutu gönderir. Daha sonra ikincil birim, istek komutu içindeki işlev koduna dayalı olarak ana aygıta verilerle yanıt verir. Her kölenin benzersiz bir adresi vardır. Hem master tarafından gönderilen istek çerçeveleri hem de köle tarafından gönderilen yanıt çerçeveleri, kölenin adresiyle başlar. Slave'ler yalnızca kendilerine gönderilen komutları okur ve diğer köle adresleriyle başlayan mesajları dikkate almazlar. Bu işlevsellik, 8051 seri bağlantı noktasının Mod 2 veya Mod 3'ü kullanılarak uygulanır. Bu soru{19}}ve-cevap iletişim modeli, iletişim doğruluğunu önemli ölçüde artırır. Bu cihazda Modbus'un RTU iletim modu benimsenmiştir.
İletişim Güvenilirliğini Arttıracak 4 Önlem
Modbus mesajının son iki baytı, sağlama toplamı baytları olarak görev yapar. RTU iletişimi, hata tespiti için CRC-16 döngüsel artıklık kontrolünü kullanır. Kodlama/kod çözme mekanizması, düşük hata oranıyla nispeten basittir ve hesaplamalı veya programlama yöntemleriyle elde edilebilir. Aşağıda çeşitli yaklaşımlar özetlenmiştir:
4.1 Temel Algoritma (Manuel Hesaplama)
Örnek olarak CRC16-CCITT'yi kullanırsak: CRC sağlama toplamı 16 bittir ve üreten polinom 17 bittir. Veri akışının 4 bayt olduğunu varsayalım: BYTE, BYTE, BYTE, BYTE[0];
Veri akışını 16 bit sola kaydırarak etkili bir şekilde 256×256 faktörü kadar genişletin. Daha sonra,-ödünç almayan bölmeyi (bit düzeyinde XOR'a eşdeğer) kullanarak 0x11021 oluşturucu polinomuyla bölme işlemini gerçekleştirin. Ortaya çıkan geri kalan CRC sağlama toplamıdır. İletilen veri akışı 6 bayttan oluşur: BYTE, BYTE, BYTE, BYTE[0], CRC, CRC[0].
4.2 Bilgisayar Algoritması 1 (Bit-Tür Algoritması)
1) Genişletilmiş veri akışının (6 bayt) üst 16 bitini (BYTE, BYTE) 16 bitlik bir kayda yerleştirin;
2) Eğer kaydın en anlamlı biti 1 ise, kaydı bir bit sola kaydırın (sonraki bayttan en az anlamlı biti elde ederek), ardından üreteç polinomunun basitleştirilmiş formuyla bir XOR işlemi gerçekleştirin; aksi takdirde, kaydı bir bit sola kaydırmanız yeterlidir (bir sonraki bayttan en az anlamlı biti elde ederek);
3) Veri akışının tamamı (6 bayt) kayda kaydırılana kadar 2. adımı tekrarlayın;
4) Kayıttaki değer CRC sağlama toplamıdır CRC, CRC[0].
4.3 Bilgisayar Algoritması 2 (Bayt-Tür Algoritması) (256^n, 256'nın n'nin kuvvetine yükseltildiğini belirtir)
Bayt-sıralı veri akışını matematiksel bir polinom olarak temsil edin. Veri akışı BYTE[n] BYTE[n-1] BYTE[n-2] olsun ... BYTE[0] matematiksel ifade olarak temsil edilir
BYTE[n] × 256^n + BYTE[n-1] × 256^(n-1) + ... + BYTE × 256 + BYTE[0], burada "+" XOR işlemini belirtir. Jeneratör polinomunun G17 (17-bit) olmasına izin verin, o zaman CRC kodu CRC16 olur.
CRC16=(BYTE[n] × 256^n + BAYT[n-1] × 256^(n-1) + ... + BAYT × 256 + BAYT[0]) × 256^2 / G17
Bu, veri akışının 16 bit sola kaydırılmasını ve ardından G17 üreteç polinomuna bölünmesini içerir.
Türetme, BYTE[n-1] için CRC kontrol kodunun önceki baytın CRC kontrol kodu Y[n] (YH8[n]) ve geçerli bayt BYTE[n-1]'in üst 8 bitinin XOR sonucuna eşit olduğunu gösterir.
Bayt-tipi algoritması aşağıdaki gibidir:
1) CRC kayıt grubunu tümüyle "0" (0x0000) olarak başlatın.
2) CRC kayıt grubunu 8 bit sola kaydırın ve CRC kayıt grubuna kaydedin.
3) Değer tablosuna işaret eden bir indeks elde etmek için orijinal CRC kayıt grubunun yüksek 8 biti (8 bit sağa kaydırılmış) ile veri baytı arasında bir XOR işlemi gerçekleştirin.
4) İndeks tarafından işaret edilen tablo değeri ile CRC kayıt grubu arasında bir XOR işlemi gerçekleştirin.
5) Veri işaretçisini artırın. Veri işleme tamamlanmadıysa 2. adımı tekrarlayın.
6) CRC'yi edinin.
İletişim Verimliliğini Artıracak 5 Önlem
5.1 Ayrı İletişim Alma ve İletme Görevleri
8051 mikrodenetleyici, kesintileri kullanarak seri port üzerinden veri gönderip alabilir. Seri bağlantı noktası denetleyicisi SCON, başlatmayı ve bit adreslemeyi destekler. Bir seri port kesinti talebi oluştuğunda, SCON'un alt iki biti iletim ve alma kesintilerini kilitler. CPU, seri portun iletim arabelleği SUBF'ye (talimat: MOV SUBF, A) veri veya karakter yazdığında verici göndermeye başlar. Bir veri çerçevesini tamamladıktan sonra donanım, seri bağlantı noktasının bir sonraki veri çerçevesini göndermek için CPU'dan bir kesinti istediğini belirten TI bayrağını "1" olarak ayarlar. Benzer şekilde, seri port alıcısı alım için etkinleştirilirse, bir veri çerçevesi alındığında, RI bayrağı 1'e ayarlanır; bu, seri portun, veri alma arabelleğinden veri okumak için CPU'dan bir kesinti talep ettiğini gösterir.
5.2 Kesinti Süresinin Azaltılması
Yazılım mimarisi tasarımında birden fazla kesinti kullanıldığından, programın güvenilir şekilde çalışmasını sağlamak ve farklı görevler arasındaki çakışma olasılığını en aza indirmek için yazılım uygulaması, çeşitli kesintilerin görevlerini düzene koymaya ve yürütme sürelerini kısaltmaya çalışmalıdır. İletişim kesintisi alt yordamı içinde, kesintiye girdikten sonra aşağıdaki gibi temel görevleri gerçekleştirin: seri port kontrol kaydındaki ilgili durum bitlerinin temizlenmesi, alınan karakterlerin okunması veya arabelleğe/arabelleğe iletilecek karakterlerin yazılması, alınan veya iletilen karakterlerin sayısının artırılması vb. Daha sonra kesmeden hemen çıkın. Çerçevelerin doğrulanması, alınan çerçeve komutlarına yanıt verilmesi (telemetri/telekommand) ve iletim çerçevelerinin hazırlanması gibi diğer görevler ana program içerisinde ele alınmalıdır.
5.3 İletişim Durgunluğunu Önlemek İçin Verimli Çerçeve Sonlandırma Tespiti
Alınan bir çerçevenin sonunu algılamak için özel bir yazılım zamanlayıcısının kullanılması, bir çerçevenin eksik alınması durumunda iletişim görevlerinin gecikmesini önler, böylece sonraki çerçevelerin zamanında alınmasını sağlar. Bir çerçeve içindeki baytlar arasındaki zaman aralığı, çerçeve-ile-kare aralığından çok daha kısa olduğundan, her yeni bayt alındığında yazılım zamanlayıcısı başlatılır. Zamanlayıcı minimum kare--kare-kare aralığına ayarlanır. Bu aralık farklı baud hızlarına göre değişir. Bir sonraki bayt önceden ayarlanan süre dolmadan alınırsa, bu çerçevenin tamamlanmadığını gösterir ve zamanlayıcı yeniden başlar. Zamanlayıcı önceden ayarlanan süreye kadar başarılı bir şekilde geri sayarsa karşılık gelen kesme numarasını tetikler. Zamanlayıcı kesme alt yordamı içinde, çerçeve alımının tamamlandığını belirten çerçeve sonu bayrağı baytı ayarlanır. Ana program bir çerçeve alımının tamamlandığını tespit ettikten sonra, bağımlı adresi ve döngüsel artıklık kontrolü (CRC) baytını doğrulayarak çerçevenin bütünlüğünü doğrular. Master'a yönelik geçerli bir çerçeve olarak onaylanırsa, çerçeve komutunu işlev koduna göre işler ve bir çerçeve göndermeye hazırlanır. Slave yanlış bir mesaj aldığında bir hata çerçevesi gönderir. Alınan mesajın yanlış bir CRC'si varsa, yardımcı cihaz yanıt vermemeyi seçebilir. Master, belirtilen süre içinde köleden yanıt alamazsa istek mesajını yeniden iletecektir. Eğer birden fazla yeniden iletim, ikincil üniteden yanıt alamazsa, bir iletişim hatası raporlanır.
5.4 İletişim Hızının Belirlenmesi
Tüm cihazlar aynı kasa içerisinde bulunduğundan modüller arasındaki mesafe minimum düzeydedir. Modbus, uzun-mesafeli iletişim için RS485 üzerinde çalışarak baud hızı üzerindeki mesafe etkilerini dikkate alma ihtiyacını ortadan kaldırır. Ayrıca, ana-bağımlı iletişim modu hat tıkanıklığını önler. Bu nedenle, iletişim verimliliği açısından bakıldığında, ayarlanan baud hızı, modülde kullanılan çipin maksimum baud hızı sınırını aşmadığı sürece, daha yüksek bir baud hızı, daha hızlı bilgi alışverişi ve daha yüksek iletişim verimliliği ile sonuçlanır. Baud hızının her iki iletişim tarafı için de tamamen aynı olacak şekilde ayarlanması, alıcı tarafın her veri bitini bit döngüsünün orta noktasında örneklemesini ve böylece güvenilir iletişimin sağlanmasını sağlar.
5.5 Makul Hata Ayıklama Yöntemleri
Hata ayıklama sırasında, ilk olarak RS485/RS232 veri dönüştürme modülü aracılığıyla her bir CPU modülü ile mikro bilgisayar arasındaki iletişimi test edin. Başarılı bireysel testlerden sonra, modüller arası hata ayıklamaya-geçerek genel hata ayıklama verimliliğini önemli ölçüde artırın. Modülden-bilgisayara{-bilgisayar iletişiminde hata ayıklama sırasında bilgisayar, etkin olarak ikincil aygıttan bilgi talep ederek ana bilgisayarın iletişim sürecini simüle etmek için Modbus hata ayıklama yazılımını kullanır. Bu, tüm alım ve iletim sürecini şeffaf ve net hale getirerek modül sorunlarının zamanında çözülmesini sağlar. Ortak hata ayıklama sırasında veri yolu izleme yazılımı, sorunları anında tespit edip çözmek için her iki taraftan gelen verileri gözlemler.
Bu Makalenin 6 Yenilik Noktası
İlk olarak, bu makale koruma cihazında evrensel bir endüstriyel standart olan Modbus'u benimser. Gerekli araç yazılımı, fikri mülkiyet maliyetine katlanmadan doğrudan ilgili web sitelerinden temin edilebilir. İkincisi, koruma cihazı çoklu görevi uygular ve CPU modülleri arasında makul bir ortak hata ayıklama mekanizması oluşturmak için Modbus protokolünü kullanır, bu da işbirliğine dayalı sistem geliştirmenin verimliliğini büyük ölçüde artırır.