


Kullanıcıların izolasyonu ve hassas elektronik bileşenler motor kontrol sistemleri için önemli bir husustur. Güvenlik izolasyonu kullanıcıları zararlı voltajlardan korumak için kullanılırken, fonksiyonel izolasyon ekipman ve cihazları korumak için özel olarak tasarlanmıştır. Motor kontrol sistemleri, tahrik devrelerindeki izole edilmiş kapı sürücüleri gibi çok çeşitli izolasyon cihazları içerebilir; tespit devrelerinde izole edilmiş ADC'ler, amplifikatörler ve sensörler; ve İzole SPI, RS -485 ve iletişim devrelerinde standart dijital izolatörler. Hem güvenlik nedeniyle hem de performansı optimize etmek için bu cihazların dikkatli seçimi gereklidir.
İzolasyon önemli bir sistem düşüncesi olsa da, dezavantajları vardır: güç tüketimini artırabilir, verileri izolasyon bariyerleri arasında aktarmak gecikmeler yaratır ve sistem maliyetini artırabilir. Sistem tasarımcıları geleneksel olarak sistem izolasyonu için en iyi seçim olan optik izolasyon çözümlerine yöneldiler.
Son on yılda, manyetik (transformatör transferi) yöntemlerine dayanan dijital izolatörler uygulanabilir ve birçok durumda üstün bir alternatif sağlamıştır; Sistem perspektifinden bakıldığında, sistem tasarımcılarının tanımadığı avantajlar da sunarlar. Daha sonra, manyetik izolasyonun sunduğu gecikme zamanlama performansındaki iyileştirmelere ve sistem düzeyinde motor kontrol uygulamalarına sonuçlanan faydalara odaklanan iki izolasyon çözümü açıklanmaktadır.
İzolasyon Yöntemleri
Optocouplers, Şekil 1'de gösterildiği gibi birincil iletim yöntemi olarak ışığı kullanır. İletim tarafı, LED'i açan yüksek seviyeli bir sinyal ve LED'i kapatan düşük seviyeli bir sinyale sahip bir LED'den oluşur. Alıcı tarafı, alınan ışık sinyalini tekrar elektriksel sinyale dönüştürmek için bir fotodetektör kullanır. İzolasyon, LED ve fotodetektör arasında plastikleştirilmiş bir malzeme ile sağlanır, ancak ek bir izolasyon katmanı (genellikle polimer bazlı) kullanılarak da geliştirilebilir.
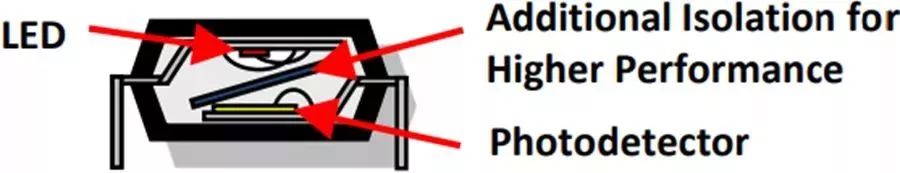
Şekil 1. Optocoupler yapısı
Optocouplers'ın en büyük dezavantajlarından biri, iletim özelliklerini sürükleyebilen LED yaşlanma; Tasarımcılar bu ek sorunu dikkate almalıdır. Sonuç olarak, özellikle bu makalede ele alınacak sorunlar göz önüne alındığında, sinyalleme ve yükselme/düşme süreleri etkilenir, özellikle tasarımı karmaşıklaştırır.
Optocouplers'ın performans ölçeklendirmesi de sınırlıdır. Veri hızlarını artırmak için, optokuplörlerin doğasında bulunan parazitik kapasitans probleminin üstesinden gelinmelidir, bu da daha yüksek güç tüketimine yol açar. Parazitik kapasitans ayrıca, optocoupler tabanlı izolasyon cihazlarının rakip çözümlere daha düşük CMTI (ortak mod geçici bağışıklığı) performansına sahip olmasına neden olan bir bir bir bir birleştirme mekanizması da sağlar.
Manyetik izolatörler (transformatör tabanlı) on yıldan fazla bir süredir büyük ölçekli kullanımdadır ve optokuplörlere geçerli bir alternatiftir. Bu izolatörler, standart CMOS teknolojisine dayanır ve Şekil 2'de gösterildiği gibi poliimid veya silikon dioksitten oluşan izolasyon tabakası ile manyetik iletim prensibini kullanır. Düşük seviyeli bir akım, bir bobinden darbelerde iletilir, bu da izolasyon bariyerinden geçen ve bariyerden diğer bir akımı indükler. Standart bir CMOS yapısının kullanılması nedeniyle, güç tüketimi ve hız açısından önemli avantajlar sunar ve optokupler ile ilişkili yaşam boyu sapma sorunlarından muzdarip değildir. Ek olarak, transformatör tabanlı izolatörün CMTI performansı, optokupler bazlı izolatörünkinden daha üstündür.
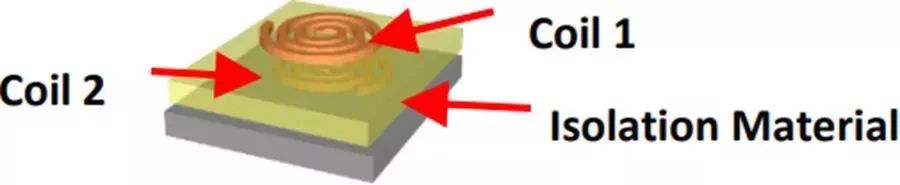
Şekil 2. Manyetik transformatör yapısı
Transformatör tabanlı izolatörler ayrıca geleneksel sinyal işleme modüllerinin (sahte girişlerin iletilmesini önlemek için) ve ileri iletim kodek mekanizmalarının kullanılmasına izin verir. Bu, iki yönlü veri iletimine, iletim oranına karşı güç tüketimini optimize etmek için farklı kodlama şemalarının kullanılmasına ve kritik sinyallerin bariyerin diğer ucuna daha hızlı ve daha tutarlı iletilmesine izin verir.
Gecikme özelliklerinin karşılaştırılması
Tüm izolatörlerin önemli fakat çoğu zaman gözden kaçan bir özelliği, iletim gecikmeleridir. Bu karakteristik, bir tahrik sinyali veya hata algılama sinyali olabilen bir sinyalin her iki yönde geçmesi için geçen süreyi ölçer. Şanzıman gecikmesi teknolojiye bağlı olarak büyük ölçüde değişir. Tipik gecikme değerleri genellikle sağlanır, ancak sistem tasarımcıları özellikle bir motor kontrol sistemi tasarlarken dikkate alınması gereken önemli bir özellik olan maksimum gecikmeyle ilgilenir. Optokupler ve manyetik olarak izole edilmiş kapı sürücüleri için iletim gecikmesi ve gecikme sapma değerleri örnekleri Tablo 1'de verilmiştir.
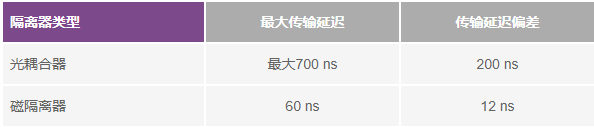
Tablo 1: Optokupler ve manyetik izolatörlerin tipik gecikme özellikleri
Tablo 1'de gösterildiği gibi, manyetik izolasyonun maksimum gecikme ve gecikme tekrarlanabilirliği (sapma) açısından önemli avantajları vardır. Sonuç olarak, motor kontrol tasarımcıları tasarımlarına daha fazla güvenecek ve kapı sürücüsü özelliklerini karşılamak için zamanlama marjları eklemeleri gerekmeyecek. Bunun motor kontrol sistemlerinin performansı ve güvenliği için çok önemli etkileri vardır.
Motor kontrol sistemleri için sistem sonuçları
Şekil 3, bir AC motor kontrol uygulamasında kullanılan tipik üç fazlı bir invertör göstermektedir. Bu invertör, DC beslemesinin tipik olarak bir diyot köprü doğrultucu ve kapasitif/endüktif-kapasitif filtre yoluyla doğrudan AC beslemesinden üretildiği bir DC veri yolundan beslenir. Çoğu endüstriyel uygulamada, DC veri yolu voltajı 300 aralığındadır.
V ila 1000 V aralığı. Güç transistörlerini tipik bir frekansta 5 kHz ila 10 arasında değiştirmek için bir darbe genişliği modülasyonu (PWM) şeması kullanılır.
KHZ, motor terminallerinde değişken bir voltaj, değişken frekans, üç fazlı sinüzoidal AC voltajı üretmek için T1'e T1'ye geçiş yapmak için tipik frekans.
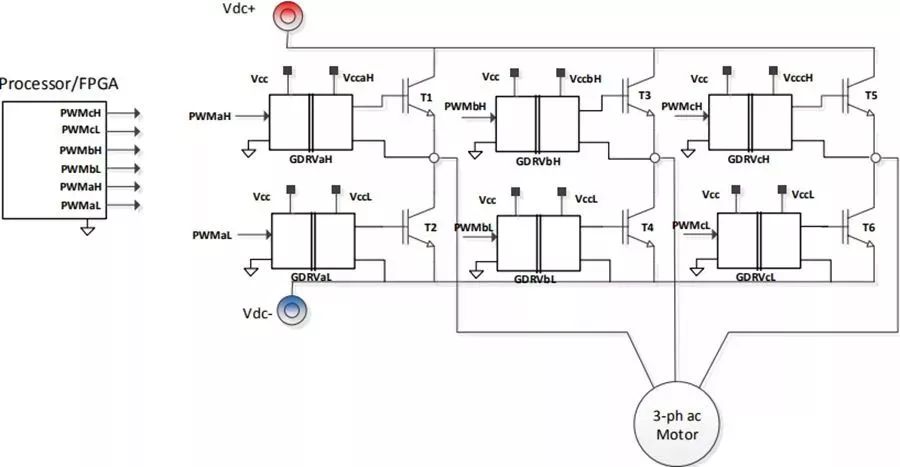
Şekil 3. Motor kontrol uygulamaları için üç fazlı invertör
Motor kontrolöründe PWM sinyalleri (örn. PWMAH ve PWMAL) üretilir (tipik olarak bir işlemci ve/veya FPGA ile uygulanır). Bu sinyaller tipik olarak işlemci ile ortak zemin olan düşük voltaj sinyalleridir. Güç transistörlerini düzgün bir şekilde açmak ve kapatmak için, mantık seviyesi sinyallerinin voltaj seviyesi ve akım tahrik kapasitesi amplifiye edilmeli ve ayrıca, zemin referansının söz konusu güç transistörünün yayan kutupunda olacak şekilde değişmelidir. Sistemdeki işlemcinin konumuna bağlı olarak, bu sinyaller de güvenlik yalıtımı gerektirebilir.
Kapı sürücüleri (Şekil 3'teki GDRVAL ve GDRVAH gibi) bu işlevi gerçekleştirir. Her geçit sürücüsü IC, işlemci topraklamaya atıfta bulunulan bir birincil taraf besleme voltajı ve transistör yayıcısına atıfta bulunulan bir ikincil taraf beslemesi gerektirir. İkincil beslemenin voltaj seviyesi, güç transistörlerini açabilmelidir (tipik olarak 15
V) ve transistör kapılarını şarj etmek ve deşarj etmek için yeterli akım sürüş özelliğine sahip olun.
İnverter Ölü Zaman
Güç transistörleri sonlu bir anahtarlama süresine sahiptir, bu nedenle Şekil 4'te gösterildiği gibi, üst ve alt köprü transistörleri arasındaki darbe genişliği modülasyon dalga formuna ölü bir zaman yerleştirilmelidir. Ölü zamanın uzunluğu iki faktörle belirlenir: transistör anahtarlama süresi ve geçit sürücüsü iletim gecikme uyuşmazlığı (uyumsuzluktan herhangi bir sapma dahil). Başka bir deyişle, Deadtime, işlemciden üst ve alt köprü kapısı sürücüleri arasındaki transistör kapılarına PWM sinyalinin iletim süresinde herhangi bir farkı açıklamalıdır.
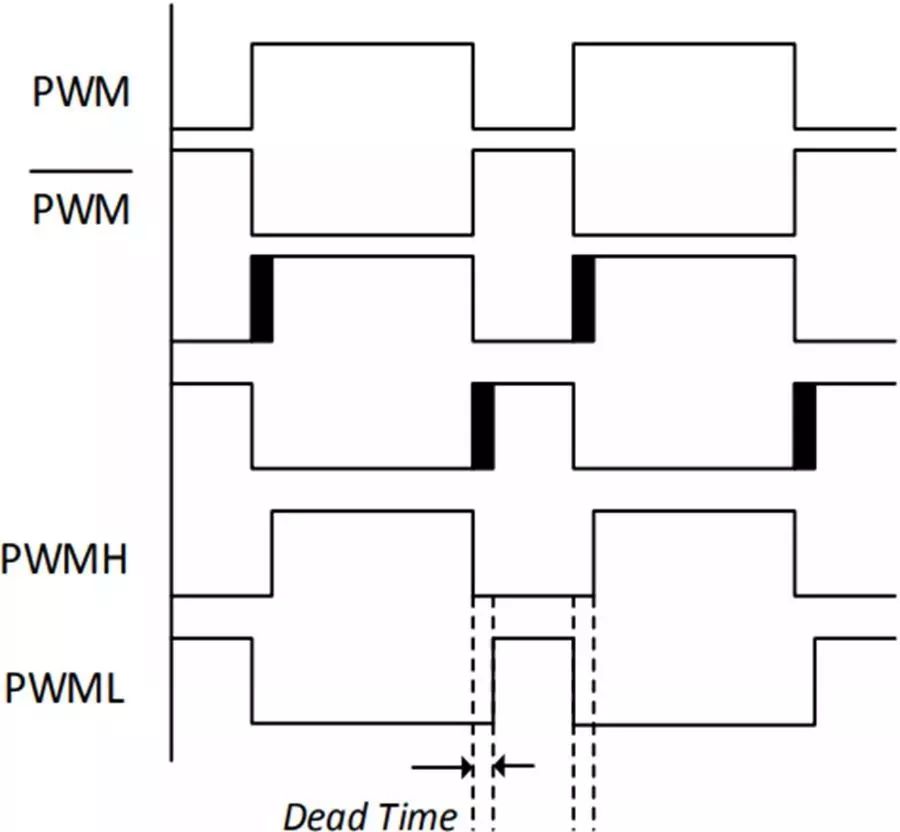
Şekil 4.. Ölü zaman enterpolasyonu
Ölü zaman, özellikle düşük hızlarda motora uygulanan ortalama voltajı etkiler. Aslında, Dead Time yaklaşık sabit büyüklükte aşağıdaki hata voltajlarını getirir:
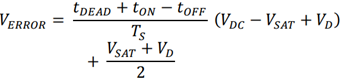
Verror hata voltajı olduğunda, TDead ölü zamandır, Ton ve Toff transistörün açılması ve kapanma gecikme süreleridir, TS PWM anahtarlama süresidir, VDC DC veri yolu voltajıdır, VSAT güç transistörünün durum voltaj düşüşüdür ve VD deot kağıt voltajıdır.
Bir faz akımı yönünü değiştirdiğinde, hata voltajı polariteyi değiştirir, böylece hat akımı sıfırdan geçtiğinde, motorlar arası voltaj bir adım değişikliğine uğrar. Bu, sinüzoidal temel voltajda harmoniklere neden olur, bu da motorda harmonik akımlar üretir. Bu, harmonik akımların önemli olabileceği, düşük hızlı titreşime, tork dalgalanmasına ve harmonik ısıtmaya yol açan açık döngü sürücülerinde kullanılan daha büyük, düşük empedanslı motorlar için özellikle önemli bir konudur.
Ölü zaman, aşağıdaki koşullar altında motor çıkış voltajı bozulması üzerinde en ciddi etkiye sahiptir:
Yüksek DC veri yolu voltajı
Uzun Ölü Zaman
Yüksek anahtarlama frekansı
Özellikle kontrol algoritmasına tazminat eklenmediği açık döngüsel sürücülerde düşük hızlı işlem
Düşük hızlı çalışma önemlidir, çünkü bu modda uygulanan motor voltajının her durumda çok düşük olması ve ölü zamandan kaynaklanan hata voltajı, uygulanan motor voltajının önemli bir kısmı olabilir. Ek olarak, hata voltajı nedeniyle bozulma titreşiminin etkisi daha da zararlıdır, çünkü sistem ataletinin filtrelenmesi sadece daha yüksek hızlarda mevcuttur.
Tüm bu parametrelerden ölü zaman uzunluğu, izole edilmiş kapı sürücü teknolojisinden etkilenen tek zamandır. Ölü zaman uzunluğunun bir kısmı güç transistörünün anahtarlama gecikmesi süresi ile belirlenir, ancak geri kalanı yayılma gecikmesi uyumsuzluğu ile ilişkilidir. Bu bağlamda, optik izolatörler manyetik izolasyon teknolojisinden açıkça daha düşüktür.
Uygulama Örnekleri
Ölü zamanın motor elektrikli bozulma üzerindeki etkisini göstermek için, üç fazlı bir invertöre dayanan bir açık döngü motor sürücüsü için sonuçlar aşağıda verilmiştir.
Inverter Gate sürücüsü Adi Corporation'dan manyetik bir izolatör kullanıyor
(ADUM4223ADUM4223) IR'nin IRG7PH46UDPBF1200VIGBT'yi doğrudan yönlendirmek için 700 V. Çizgi voltajı ve faz akımları, bir dirençli voltaj bölücü ve şant direnci kullanılarak izole edilmiş bir ∑-∆ modülatör (ayrıca ADI'nın AD7403'ünden) kullanılarak ayrı olarak ölçülür. Her modülatörden birim veri akışı çıkışı bir kontrol işlemcisine gönderilir
(ADI'nin ADSP-CM408) Voltaj ve akım sinyallerinin doğru gösterimlerini üretmek için verilerin filtrelenmesi ve çıkarıldığı.
SINC dijital filtresinden ölçülen hat voltajı çıkışı Şekil 5'te gösterilmektedir. Gerçek çizgi voltajı 10kHz'de yüksek bir anahtarlama frekans dalga formudur, ancak ilgimizin düşük frekans kısmını göstermek için dijital filtre tarafından filtrelenir. Karşılık gelen motor faz akımları Şekil 6'da gösterilmektedir
Gösterilen.
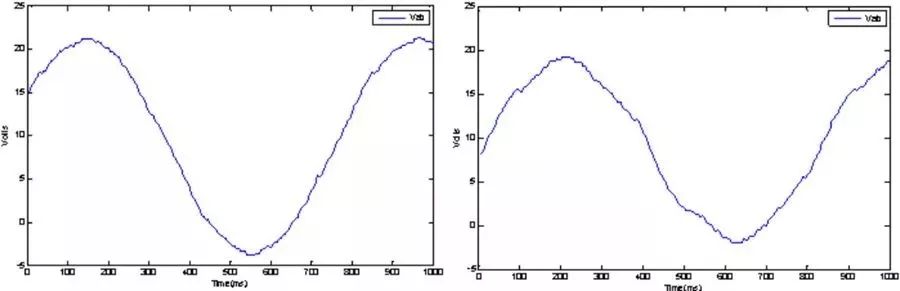
Şekil 5. Ölçülen ölçümler arası motor voltajı: (sol) 500 ns ölü zaman; (sağ) 1 µs ölü zaman
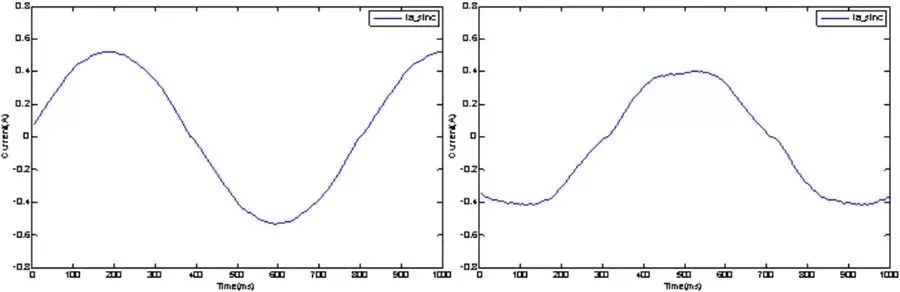
Şekil 6. Ölçülen motor akımları: (solda) 500 ns ölü zaman; (sağ) 1µs ölü zaman
ADUM4223 geçit sürücüsü, 12ns'lik bir şanzıman gecikme uyuşmazlığına sahiptir, böylece IGBT anahtarlama için gereken mutlak minimum ölü zamanı kullanılabilir. Irigbts için minimum ölü zamanı 500 ns olarak ayarlanabilir. Soldaki şekilde görülebileceği gibi, bu durumda voltaj bozulması minimaldir. Benzer şekilde, faz akımları iyi sinüzoidaldir, bu nedenle tork dalgalanması minimaldir. Doğru grafik, ölüm süresi 1µs'ye çıkarıldığında çizgi voltajını ve faz akımını gösterir. Bu değer, daha fazla yayılma gecikmesi uyuşmazlığı ve sürüklenmesine sahip optik olarak birleştirilmiş bir kapı sürücüsünün ihtiyaçlarını daha fazla temsil eder. Hem voltaj hem de akım bozulmasında önemli bir artış vardır. Bu durumda kullanılan indüksiyon motorları nispeten küçük, yüksek empedans motorlarıdır.
Daha yüksek güç uç kullanım uygulamalarında, indüksiyon motor empedansı tipik olarak çok daha düşüktür, bu da motor akımı bozulması ve tork dalgalanmasının artmasına neden olur. Tork dalgalanması, azaltılmış asansör sürüş konforu veya mekanik sistemlerde yatak/birleştirme aşınması gibi birçok uygulamada zararlı etkilere sahip olabilir.
Aşırı akım kapanma
Modern Gate sürücüleri için bir diğer önemli konu, işlemciden kapatma komutunun IGBT'de ne kadar hızlı gerçekleşebileceğidir. Bu, aşırı akım tespitinin kapı sürücüsünün kendisinin bir parçası olmadığı, ancak algılama ve filtreleme devresinin bir parçası olarak uygulandığı durumlarda aşırı akım kapanması için önemlidir. Bu alandaki bir diğer baskı, daha verimli IGBT'lerin kısa devresinin dayanmasıdır. Bu bağlamda, IGBT teknolojisindeki eğilim, kısa devreyi 10µs ila 5µs veya daha az endüstri standardından dayanma süresini azaltmaktır. Şekil 7'de gösterildiği gibi, aşırı akım tespit devreleri tipik olarak bir hataya kilitlenmek için birkaç mikrosaniye gerektirir; Genel eğilime ayak uydurmak için bu algılama süresini azaltmak için adımlar atılmalıdır. Bu yoldaki bir diğer önemli faktör, işlemci/FPGA çıkışından IGBT kapısına (kapı sürücüsü) yayılma gecikmesidir.
Yine, manyetik izolatörlerin, birincisinin yayılma gecikmesi değerlerinin çok küçük, tipik olarak 50ns civarında olması ve artık etkileyici bir faktör olmadığı için optik cihazlara göre açık bir avantajı vardır. Buna karşılık, bir optokuplinin yayılma gecikmesi 500ns sırasındadır ve toplam zamanlama bütçesinin önemli bir kısmını hesaba katar.
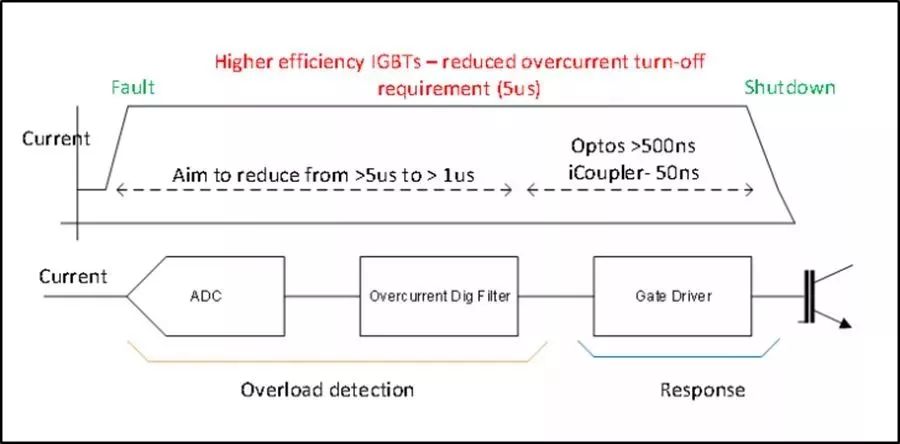
Şekil 7. Hata Kapatma Zamanlaması
Bir motor kontrol uygulaması için geçit sürücüsü kapatma zamanlaması, işlemcinin kapatma komutunun IGBT geçit yayı sinyalini takip ettiği Şekil 8'de gösterilmektedir. IGBT Gate sürücüsü sinyali 0 yaklaşmasına kadar kapatma sinyalinin başlangıcından toplam gecikme sadece 72 ns.
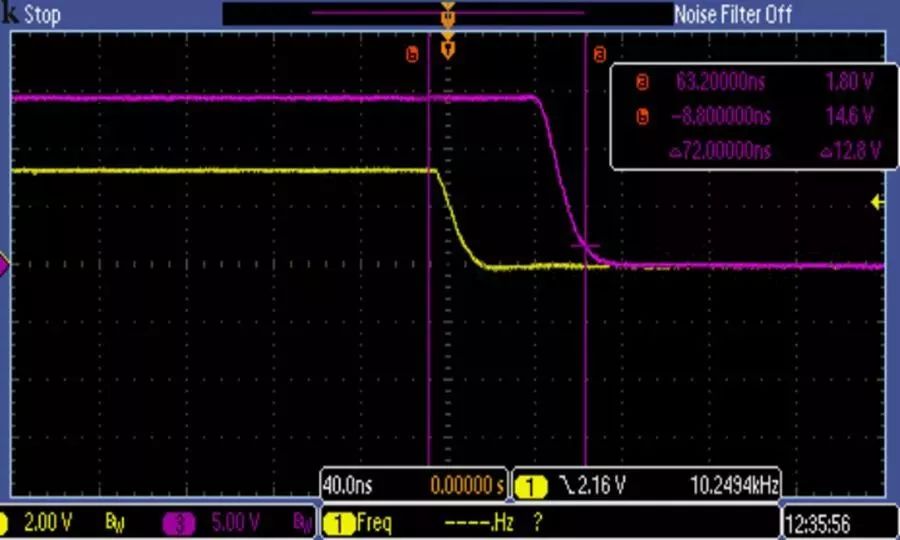
Şekil 8. Aşırı akım kapanma geçidi sürücü zamanlaması
Özet
Sistem performansı, verimlilik ve güvenlik üzerine artan odaklanma ile motor kontrol mimarları, sağlam sistemlerin tasarlanmasında giderek daha karmaşık zorluklarla karşı karşıyadır. Optocoupler tabanlı kapı sürücüleri geleneksel seçim olsa da, transformatör tabanlı çözümler sadece güç tüketimi, hız ve zaman istikrarı açısından değil, aynı zamanda bu makalede tartışıldığı gibi, daha kısa sinyal gecikmeleri nedeniyle sistem performansı ve güvenlik açısından daha avantajlıdır. Bu, tasarımcıların üst ve alt köprü anahtarlarının aynı anda açılmasını önlerken, ölü zamanı güvenle azaltmalarını ve sistem performansını artırmalarını sağlar.
Ayrıca, sistem komutlarına ve hatalarına daha hızlı yanıtı destekler, bu da yine sistem güvenilirliğini artırır ve güvenliği artırır. Bu avantajlar göz önüne alındığında, transformatör tabanlı izole edilmiş kapı sürücüleri motor kontrol sistemi tasarımı için önemli bir seçenek haline gelmiştir; Sistem tasarımcılarına bir sonraki projelerini tasarlarken cihaz gecikmesini önemli bir gereklilik haline getirmeleri şiddetle tavsiye edilir.