


Bir asansöre binerken, kesinlikle bir kattan diğerine sorunsuz ve güvenli bir şekilde gitmek istersiniz. Bir asansör sürücüsünde, sofistike hareket kontrolü asansörün belirli bir konumda durmasını ve tam bir durağa gelene kadar sorunsuz bir şekilde yavaşlamasını sağlar. Sofistike hareket kontrolünün olmaması, asansörün katlar arasında yanlışlıkla durmasına neden olabilir, bu da asansör binicisinin baş döndürücü ve rahatsız edici veya güvensiz hissetmesini sağlayabilir.
Robotlar, bilgisayar sayısal kontrol (CNC) makineleri ve fabrika otomasyon ekipmanlarının tümü, ürünleri düzgün bir şekilde üretmek ve iş akışını korumak için servo sürücüler ve çoğu durumda hassas hız kontrolü yoluyla hassas konum kontrolü gerektirir.
Endüstriyel sürücülerin birçok yönü, gerçek zamanlı kontrol tasarımında, yani algılama, işleme ve sürüşte üç temel alt sistem içeren hassas hareket kontrolünün sağlanmasında önemlidir. Bu makale, her bir alt sistemi destekleyen teknolojilerin örneklerini tartışacaktır.
Algılama
Hassas hareket kontrolü hassas konum ve hız algılaması olmadan gerçekleştirilemez. Algılama, motor şaft açısal konumu ve hız algılama veya konveyör bant doğrusal konumu ve hız algılamasını içerebilir. Tasarımcılar genellikle pozisyon ve hızı algılamak için devrim başına yüzlerce ila bin yuva ile artımlı optik kodlayıcılar kullanırlar. Bu kodlayıcılar tipik olarak kuadratür kodlu darbeler (QEP) yoluyla mikrodenetleyicilere (MCU) bağlanır ve bu nedenle QEP arayüz kabiliyeti gerektirir.
Mutlak kodlayıcılar, aksine, önemli ölçüde daha doğrudur, tipik olarak devrim başına daha fazla yuvaya sahiptir ve mutlak açısal pozisyon sağlamak için hassas bir şekilde monte edilir. Algılanan konum dijital bir gösterime dönüştürülür ve standart bir protokole göre kodlanır. Bu tür protokollerin örnekleri Tamagawa'nın T-formatı ve IC-Haus GmbH'nin iki yönlü seri senkronizasyonu (BISS) C. Daha önce, daha fazla ve daha fazla MCU ile arayüz oluşturmak için bir alan programlanabilir kapı dizisi (FPGA) da gerekir. Şimdi bu özelliğe sahip olun (aşağıdaki Şekil 1'de gösterildiği gibi). T-Format ve BISS C protokolleri genellikle popüler iletişim bağlantı noktaları veya seri periferik arayüz (SPI), evrensel asenkron alıcı vericisi (UART) veya kontrolör alan ağı (CAN) gibi arayüzler tarafından desteklenenlerden farklı olduğundan, yaygın olan Çoğu MCU, genellikle özelleştirilebilir mantık blokları veya tescilli işlem birimleri gerektirir.
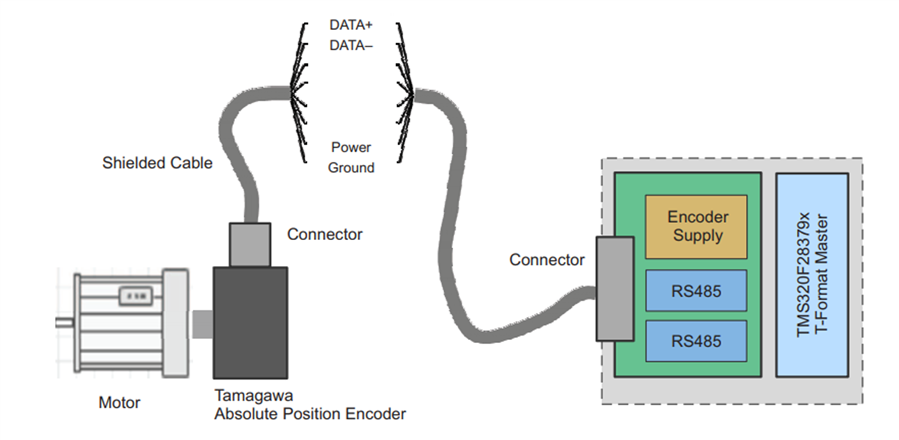
Mutlak kodlayıcılar ayrıca sinüzoidal elektrik sinyallerinin hassas ölçülmesini gerektiren elektromanyetik veya çözücü benzeri devrelere de dayanabilir. Bu nedenle hassas operasyonel amplifikatörler ve voltaj referansları da önemlidir. Motor ve hareket kontrolü, özellikle sensörsüz kontrol kullanıldığında her zaman hassas motor akımı ve voltaj tespiti gerektirir. Ortak çözeltiler, izole edilmiş/izole edilmemiş amplifikatörler ve entegre düşük taraflı akım tespiti olan sürücüler kullanılarak satır içi ve inverter köprü kolu düşük taraflı algılamadır.
İşleme
Hassas hareket kontrol sistemlerinde hareket kontrol profilleri ve algoritmalarının yürütülmesi, gerekli hassasiyet ve doğruluğu sağlamak için tipik olarak 32- bit kayan nokta desteğine sahip 32- bit kelime uzunlukları olan yüksek hesaplama gücüne sahip MCU'lar gerektirir. . Algoritmalar büyük ölçüde trigonometrik, logaritmik ve üstel matematiğe dayandığı için birçok MCU'nun donanım gazı pedalına sahiptir.
Kontrol altındaki hareket eksenlerinin veya kontrol döngülerinin sayısı göz önüne alındığında, tasarımcılar genellikle çok merkezli bir işlemci (CPU) mimarisi veya CPU benzeri paralel gaz pedallarını kullanır. Ek denetim ve iletişim görevleri için birden fazla CPU da dikkate alınabilir.
Gerçek zamanlı bir kontrol uygulaması olarak, tüm sinyal zincirinin toplam gecikmesi (yani, akım, voltaj, konum ve hız ölçümlerinin toplanmasından elde edilen süre, kontrol çıktılarının güncellenmesi için) kontrol performansı üzerinde doğrudan bir etkiye sahiptir. ve dolayısıyla doğruluk üzerine. Bazı MCU'lar, kontrol eylemleri üretebilen ve gecikme ve CPU yükünü önemli ölçüde azaltan çip üstü analog karşılaştırıcılara sahiptir. Hızlı kesinti yanıtı ve saha tasarrufu ve kurtarma da önemlidir.
Yüksek işleme gücü yeterli değildir. Hareket kontrolü MCU'ları ayrıca 12- ve 16- bit analog-dijital dönüştürücüler, QEP arayüzleri, yüksek çözünürlüklü kenar ve nabız yakalama (PWM gibi genel amaçlı kontrol çevre birimlerine sahip olmalıdır ( ) çıkışlar. Özel mantık ve zamanlama uygulama yeteneği de gereklidir.
Tasarımcıların çalışmaya ve tasarımlarını daha hızlı ayarlamalarına yardımcı olmak için, MCU ve motorlu sürücü tedarikçileri, sensörsüz gözlemciler ve yazılım kütüphaneleri gibi çekirdek algoritmalar ve GUI yapılandırılabilirliği ile tam kontrol kodu dahil motor ve hareket kontrol algoritmaları sunar.

Endüstriyel sürücüler için MCU'lar
Sürücüler
Güç cihazlarının ve sürücülerin, genellikle görev döngüsünün eylemi temsil ettiği PWM şeklinde istenen kontrol eylemini sağlamaları gerekir. PWM darbelerinin kesin kontrolü önemlidir, yani sürücünün mümkün olan en küçük zamanlama sapmasıyla gerekli tahrik yoğunluğunu sağlaması gerekir; Güç cihazı tam olarak amaçlanan zamanda açılıp kapatılmalıdır. Bu tür sürücüler, aşırı akım ve termal koruma gibi ek özelliklerle bugün hazırdır. Yeni geniş bant aralığı güç cihazları hızlı ve hassas açma ve kapama zamanlaması sağlar. Geniş bant aralığı cihazlarının hızlı anahtarlama hızları ve düşük anahtarlama kayıpları, iyileştirilmiş stabilite ve performans için hızlı kontrol döngülerini de mümkün kılar.
Doğruluğa ek olarak, birçok uygulama, entegre akım algılama ve güç kaynağı modüllerine sahip sürücüleri kullanacak kadar kompakt motor kontrol tasarımları gerektirir.
Çözüm
Hassas hareket kontrolü endüstriyel sürücüler için kritiktir. Teknik çözümler, gerçek zamanlı kontrol tasarımlarının, algılama, işleme ve çalıştırmanın altında yatan her üç alt sistemin hepsini ele alır ve hassas hareket kontrolünü etkinleştirmek için tasarlanmıştır.