


Endüstriyel robot, önemli otomasyon ekipmanlarında modern üretim endüstrilerinden birinde bir dizi makine, elektronik, kontrol, bilgisayar, sensör, yapay zeka ve diğer multidisipliner ileri teknolojidir. Robotik, CNC teknolojisi ve PLC teknolojisi, endüstriyel otomasyonu destekleyen üç ana teknoloji olarak bilinmektedir. Robotik teknolojisi ve ürünleri çok hızlı gelişiyor ve esnek üretim sistemi (FMS), fabrika otomasyonu (FA), bilgisayarla entegre üretim sistemi (CIMS) için otomasyon araçlarının yanı sıra endüstri 4.0 akıllı fabrikanın önemli bir parçası haline geldi.
1. Endüstriyel robot sisteminin bileşimi ve performans göstergeleri
1) Endüstriyel Robot Sistemi Bileşimi
Endüstriyel robot, endüstriyel alana yönelik, işi otomatik olarak gerçekleştirebilen, çok-eklemli bir manipülatör veya çok-dereceli{-serbestlik-dereceli bir makine cihazıdır ve çeşitli işlevleri gerçekleştirmek için kendi gücüne ve kontrol yeteneğine güvenen bir tür makinedir. İnsan komutunu kabul edebilir veya önceden programlanmış bir-programa göre çalışabilir; modern endüstriyel robotlar, program eylemi ilkesini geliştirmek için yapay zeka teknolojisine de dayanabilir. Tipik bir endüstriyel robot, Şekil 1'de gösterilmektedir. Endüstriyel robotlar, teknolojik gelişme düzeyine göre üç nesle ayrılabilir: birinci nesil gösteri amaçlı üreme robotları, ikinci nesil algısal robotlar ve üçüncü nesil akıllı robotlar.
Birinci nesil endüstriyel robotlar dış yapı bakımından üç ana bölümden oluşur: operatör (veya robot gövdesi), kontrolör ve gösterici. İkinci ve üçüncü nesil endüstriyel robotlar aynı zamanda sırasıyla sensörler ve yazılımlar tarafından gerçekleştirilen algılama sistemi ile analiz ve karar verme-sistemlerini de içermektedir.
(1) Operatör:Çeşitli operasyonel görevleri yerine getirmek için kullanılan, esas olarak bir robotik kol, bir tahrik ünitesi, bir iletim ünitesi ve dahili sensörler içeren makinenin ana gövdesi.
(2) Denetleyici:Robotun fonksiyonunu ve performansını belirleyen anahtar parça olan, aynı zamanda endüstriyel robotun en hızlı güncellenen ve gelişen parçası olan, robot gövdesinin talimatlara ve sensör bilgilerine göre belirli eylemleri tamamlamasını kontrol eden cihazdır.
(3) Öğretmen:Operatörün robotu programlayabildiği veya robotu hareket etmesi için manuel olarak yönlendirebildiği, robotun insan-makine etkileşimi arayüzüdür.
Endüstriyel robotlar işlevsel olarak 3 ana parça ve 6 alt sistemden oluşur. 3 ana parçalar; mekanik kısım, kontrol kısmı ve algılama kısmı. 6 alt sistemleri; tahrik sistemi, mekanik yapı sistemi, insan-makine etkileşim sistemi, kontrol sistemi, algılama sistemi ve robot-çevre etkileşim sistemidir.
2) Endüstriyel robot performans endeksi
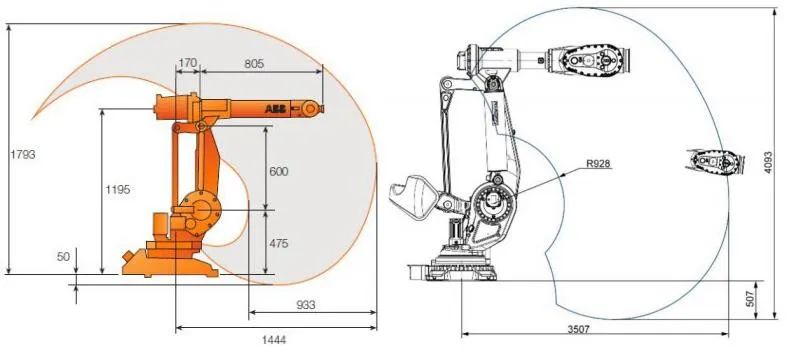
Endüstriyel robotların performans endeksi, ürün teslimatı sırasında robot üreticisi tarafından sağlanan, robotun uygulama kapsamını ve iş performansını yansıtan ve robot seçerken dikkate alınması gereken teknik verilerdir. Robot üreticisinin sağladığı teknik veriler tam olarak aynı olmasa da endüstriyel robotların yapısı, uygulamaları ve kullanıcı ihtiyaçları aynı olmasa da ana performans göstergeleri genel olarak şunlardır: serbestlik derecesi, iş doğruluğu, çalışma aralığı, nominal yük, maksimum çalışma hızı.
Bir robotun çalışma aralığı içerisinde tekilliklere sahip olabileceğini unutmamak önemlidir. Tekillikler, robot yapısındaki kısıtlamalar nedeniyle eklemlerin belirli yönlerde serbestlik derecelerini kaybettiği noktalardır. Tekillikler genellikle çalışma alanının kenarlarında bulunur ve tekillikler bir arada gruplandırıldığında bunlara "boşluklar" adı verilir. Robot bir tekilliğin yakınına hareket ettiğinde, serbestlik derecesinin kademeli olarak kaybı nedeniyle eklemlerin tutumu büyük ölçüde değişir, bu da tahrik sistemi üzerinde büyük bir yüke ve aşırı yüke neden olur. Bu nedenle, tekilliklere sahip robotların çalışma aralığı, tekilliklerin ve boşlukların da ortadan kaldırılmasını gerektirir.
2. Endüstriyel robotların kontrolü
1) Endüstriyel robot kontrolünün özellikleri ve gereksinimleri
Çoğu endüstriyel robotun eklem hareketleri birbirinden bağımsızdır ve robot uç{0}} efektörünün konum doğruluğunu elde etmek için birden fazla eklemin koordinasyonu gerekir. Bu nedenle endüstriyel robot kontrol sistemi sıradan bir kontrol sistemine göre daha karmaşıktır ve aşağıdaki özelliklere sahiptir:
(1) Esasen doğrusal olmayan bir sistemdir.
(2) Birden fazla eklemden oluşan çok değişkenli bir kontrol sistemidir ve eklemler arasında bağlantı vardır.
(3) Eklem hareket konumunun değişmesiyle dinamik parametreleri değişen, zamanla-değişen bir sistemdir.
(4) Çevre koşullarını ve kontrol talimatlarını ölçüp analiz etmek ve en iyi kontrol yasasını otomatik olarak seçmek gerekir.
(5) Yüksek tekrarlanabilir konumlandırma doğruluğuna ve iyi sistem sertliğine sahiptir.
(6) Pozisyon aşımına izin verilmez, aksi takdirde çarpışma meydana gelebilir ve dinamik tepki hızlı olmalıdır.
Endüstriyel robot kontrolünün yukarıdaki özelliklere sahip olduğu göz önüne alındığında, endüstriyel robot kontrol sistemi tasarlanırken aşağıdaki temel gereksinimlerin karşılanması gerekir:
(1) Gerekli iş yörüngesini oluşturmak için çok-eksenli hareketin koordineli kontrolü.
(2) Yüksek konum doğruluğu, geniş hız aralığı.
(3) Sistemin statik diferansiyel oranı küçük olmalıdır, yani sistemin iyi bir sağlamlığa sahip olması gerekir.
(4) Aşırıya kaçmadan konumlama, hızlı dinamik tepki.
(5) Hızlanma ve yavaşlama kontrolü gereklidir.
(6) Her bir eklemin hız hata katsayısı mümkün olduğu kadar tutarlı olmalıdır.
(7) Operasyon açısından bakıldığında, kontrol sisteminin iyi bir insan-makine arayüzüne sahip olması, operatör gereksinimlerini en aza indirmesi gerekir.
(8) Sistemin maliyeti açısından bakıldığında, sistemin donanım maliyetinin mümkün olduğu kadar düşürülmesi ve kontrol sisteminin performansının iyileştirilmesi için yazılım servo yöntemlerinin daha fazla kullanılması gerekmektedir.
2) endüstriyel robot kontrol modu
Endüstriyel robotların kontrol özellikleri ve kontrol gereksinimlerinden, endüstriyel robotların kontrolünün gerçekleştirilmesi, esas olarak robotun alt katman kontrolü ve üst katman kontrolü olarak ayrılan bir dizi unsuru içerir. Bunların arasında alt katman kontrolü, robot gövdesini (yani mekanik parça), tahrik devresi parçasını, sensör parçasını ve kontrol stratejisini (örneğin PID kontrolü) içerir. Üst katman kontrolü, robotun hareket analizini, yol planlamasını ve robotun yazılım kısmını içerir [4]. Farklı sınıflandırma yöntemlerine göre robot kontrolü farklı şekillerde sınıflandırılabilir. Kontrol edilen nesneye göre konum kontrolü, hız kontrolü, kuvvet kontrolü, tork kontrolü, kuvvet/konum hibrit kontrolü vb. olarak ayrılabilir. Bunlar esas olarak alt katman kontrolüdür ve ana kontrol yöntemleri şimdi açıklanmaktadır.
(1) endüstriyel robot konum kontrolü:amaç, robot eklemlerinin önceden-planlanan hareketi gerçekleştirmesini sağlamak ve sonuçta endüstriyel robot uç-efektörünün genellikle AC servo sistemi veya DC servo sistemi kullanarak önceden belirlenmiş yörünge boyunca çalışmasını sağlamaktır.
(2) Endüstriyel makine insan gücü (tork) kontrolü:robot uç-efektörünü ve kısıtlama durumunun ortamını analiz etme ve kısıtlamalara göre kontrol stratejileri geliştirme ihtiyacı. Ayrıca robot ile çevre arasındaki temas kuvvetini tespit etmek için robotun ucuna bir kuvvet sensörünün takılması gerekir. Kontrol sistemi, bu kuvvet bilgisini önceden belirlenmiş kontrol stratejisine göre-işler ve daha sonra, robotun karmaşık operasyonel görevleri tamamlayabilmesi için, belirsiz ortamda o ortamla uyumlu operasyonlar gerçekleştirecek şekilde robotu kontrol eder.
(3) Endüstriyel robot hız kontrolü:genellikle konum kontrolüyle eş zamanlı olarak gerçekleştirilir. Örneğin sürekli yörünge kontrol modunda, endüstriyel robotların düzgün hareket ve doğru konumlandırma gereksinimlerini karşılamak için hareketli parçaların hızını kontrol etmesi ve önceden belirlenmiş talimatlara göre hızlanma ve yavaşlama uygulaması gerekir. Endüstriyel robot bir tür çalışma koşulu (veya hareket yükü) değişkeni olduğundan, atalet yüklü büyük hareket makineleri, hızlı ve düzgün arasındaki çelişkiyi gidermek için, iki geçiş hareketi bölümünü durdurmadan önce başlangıç hızlanmasını ve yavaşlamasını kontrol etmelidir. Ve tüm hareket sürecinde genellikle hız kontrolü gereklidir.
3) Endüstriyel robotların akıllı kontrolü
Endüstriyel robotların akıllı kontrol yöntemi temel olarak belirsiz veya bilinmeyen koşullar altında çalışmayı ifade eder; robotun, sensörler aracılığıyla çevredeki ortam hakkında bilgi edinmesi, kendi dahili bilgi tabanına göre kararlar alması ve daha sonra, robot kontrolünün üst seviyesine ait olan verilen görevi otonom olarak tamamlamak için çeşitli aktüatörleri kontrol etmesi gerekir. Akıllı kontrol teknolojisi kullanılırsa robot, güçlü çevresel uyumluluk ve kendi-kendi kendine öğrenme yeteneğine sahip olacaktır. Akıllı kontrol yöntemleri, yapay sinir ağları, bulanık algoritmalar, genetik algoritmalar, uzman sistemler vb. gibi yapay zekanın gelişimiyle yakından ilgilidir. Sinir ağı algoritmalarının mobil robotlara uygulanması, akıllı kontrol ve endüstriyel robotların kombinasyonunu göstermek için bir örnek olarak kullanılmıştır.
Şekilde gösterilen mobil robotu örnek alırsak, engelin üç-boyutlu görüntüsünü elde etmek için kamera mobil robotun tepesine kurulur. Engel ile mobil robot arasındaki mesafe bilgisini elde etmek için mobil robotun önüne (kameranın hemen altına) ultrasonik sensör seti monte edilir.
Görsel ve ultrasonik sensör bilgilerinin birleştirilmesi, sinir ağı yöntemleri kullanılarak gerçekleştirilir ve engel türünü tanımak için bir sonraki seviyeye çıktı verilir; bu, mobil robotun belirsiz bir ortamda yürürken engellerden kaçınmasını sağlar ve navigasyon yeteneğini geliştirir. Endüstriyel robotların, engelleri önlemek amacıyla entegre karar verme amacıyla akıllı bilgileri kullanmasına yönelik ana adımlar şunlardır:
(1) Robot hareket halindeyken menzil sistemi, ultrasonik sensörün elde ettiği engele ilişkin mesafe bilgisine dayanarak mobil robotun yavaşlaması gerekip gerekmediğini ve CCD kameradan örnek alması gerekip gerekmediğini belirlemek için kısa aralıklarla çevre tespiti yapar.
(2) Engelin mobil robota olan mesafesi mesafe sistemi tarafından tespit edildiği üzere orta düzeyde olduğunda, robotun hızı azaltılır; Engelin mobil robota mesafesi yakın olduğunda CCD kameradan söz konusu engelin-iki boyutlu görüntüsü alınır ve sol ve sağ kenarlarının koordinatları çıkarılır.
(3) Ultrasonik sensörden ve CCD kameradan elde edilen engelle ilgili bilgiler gruplandırılır, ön işleme tabi tutulur ve füzyon için BP sinir ağı denetleyicisine gönderilir.
(4) Engellerden kaçınma bilgisiyle önceden öğrenilmiş olan BP sinir ağı denetleyicisi, harici çoklu-sensörler tarafından toplanan bilgilere göre ilgili engellerden kaçınma kararını verir ve engellerden kaçınır.
Referanslar
[1] Zhu Hongqian. Endüstriyel robot teknolojisi [M]. Pekin: Machinery Industry Press, 2019. [2] Chen Wanmi. Robot kontrol teknolojisi [M]. Pekin: Machinery Industry Press, 2017. [3] Guo Tongying, An Dong. Robotik ve akıllı kontrolü [M]. Pekin: Halk Mesajları ve Telekomünikasyon Basını, 2014. [4] Zhang Xianmin. Robotik ve uygulaması [M]. Pekin: Machinery Industry Press, 2017. [5] Zhang Xinxing. Endüstriyel robot uygulamasının temelleri [M]. Pekin: Pekin Teknoloji Enstitüsü Basını, 2017.