


Robot kavramı zaten çok geniştir. Bu makale, endüstriyel otomasyon sektöründe kullanılan robotik bağlantılara yönelik servo motorlara odaklanmakta olup hizmet robotlarına yönelik entegre servo motorları kapsamamaktadır.
Endüstriyel robotlar genel olarak doğrusal robotlar (Kartezyen robotlar olarak da bilinir), çok-dereceli-serbestlik robotları (çok-eklemli robotlar olarak da bilinir), paralel robotlar (Delta robotlar olarak da bilinir) ve yatay çok-eklemli robotlar (SCARA robotları olarak da bilinir) şeklinde genel olarak sınıflandırılır. Bir "otomasyon hücresi" çeşitli türlerde mafsallı robotik kollardan ve otomatik taşıma ekipmanından oluşur. Farklı işlevlere sahip otomasyon hücreleri, otomatikleştirilmiş bir üretim hattı oluşturacak şekilde birbirine bağlanır ve birden fazla otomatikleştirilmiş üretim hattı, otomatikleştirilmiş bir atölye oluşturmak üzere birleştirilir.
Bu endüstriyel robotlar ve otomatik üniteler arasında servo motorlar, mekanik yapıların kontrol komutlarına göre doğru, hızlı ve güvenilir bir şekilde konumlandırılmasında kritik bir rol oynar; bu nedenle temel bileşenler olarak kabul edilirler.
Kalıcı Mıknatıslı Servo Motorların Temel Kavramları
"Servo", bir kontrol bilgisayar sisteminden sapma olmadan komutları yürütme yeteneğini ifade eder. Bu konsept sadece elektrik motorları veya hidroliklerle sınırlı değil; pnömatik sistemleri de kapsar ve bu görevi yerine getirebilen her bileşen servo bileşen olarak kabul edilir.
Elektrik motoru, elektrik enerjisini mekanik enerjiye dönüştüren elektromekanik bir bileşendir. Servo motor, hareket kontrol sistemlerinde kullanılmak üzere tasarlanmış, konum, hız, hızlanma veya tork gibi-çıkış parametrelerinin-kontrol edilebildiği bir elektrik motorudur.
Servo motorlar kontrol özelliklerine göre farklı tiplere ayrılabilir. Güç kaynağı türüne göre AC servo motorlar ve DC servo motorlar olarak ikiye ayrılırlar; çalışma moduna göre doğrusal servo motorlar ve döner servo motorlar olarak sınıflandırılırlar. Doğrusal motorlar doğrudan Newton kuvveti üretirken, döner motorlar dönme torku üretir. Doğrusal yükleri tahrik etmek için döner motorlar, dönme hareketini doğrusal harekete dönüştürecek kurşun vidalar gibi mekanik mekanizmalara ihtiyaç duyar.
Döner AC servo motorlar, rotor yapısına bağlı olarak AC asenkron servo motorlar ve AC senkron servo motorlar olarak sınıflandırılır. AC asenkron servo motorun rotoru alüminyum veya bakır bir kafesten oluşur ve kafesin dönme hızı, senkron dönen manyetik alana göre her zaman belirli bir hız farkını korur. Vektör kontrol teknolojisi altında bu tip motorlar, DC motorlar kadar hassas tork kontrol özelliklerine ulaşabilir. Bununla birlikte rotor, yüksek atalet, iyi sabit-güç özellikleri ve geniş bir hız aralığına sahiptir; bu da onu takım tezgahı kesme ve baskı makineleri sarma/çözme uygulamaları gibi çok çeşitli değişken-atalet yükleri için uygun kılar. Dezavantajları ise düşük başlatma torku ve elektromanyetik tepki hızlarının sabit mıknatıslı servo motorlardan daha düşük olmasıdır. Elektromanyetik zaman sabiti, sabit mıknatıslı malzemelerden yapılmış sabit mıknatıslı motorların yaklaşık 10 katıdır. Ayrıca, düşük güç yoğunluğu ve büyük rotor boyutları nedeniyle yüksek-dinamik servo uygulamaları için uygun değildirler.
Döner AC senkron servo motorlar, rotorları için doğrudan uyarma manyetik alanını üreten kalıcı mıknatıslı malzemeler kullanır. Motorun manyetik alanını oluşturmak için bir uyarma akımına gerek yoktur, bu da hızlı bir elektromanyetik tepki sağlar. Ayrıca, mevcut nadir-toprak kalıcı mıknatıs malzemelerinin yüksek enerji yoğunluğu, bu motorlarda yüksek güç yoğunluğunu mümkün kılarak, çeşitli performans özelliklerine sahip servo motorlar tasarlama olasılıklarının önünü açar. Düşük rotor ataletine sahip ince bir tasarım veya yüksek rotor ataletine sahip kompakt, sağlam bir tasarım aracılığıyla yüksek dinamik tepki elde edilebilir. Nadir-toprak kalıcı mıknatıslı malzemelerin kullanılması, sabit mıknatıslı motorların servo uygulamalar için tercih edilen seçenek olmasını sağlamıştır. Ancak nadir-toprak kalıcı mıknatıs malzemeleri, servo motorlarda kullanılan tüm malzemeler arasında en pahalı bileşen olmayı sürdürüyor. Çeşitli üreticiler tarafından kullanılan malzemelerdeki farklılıklar, ürün kalitesinin farklı düzeylerde olmasına neden olur. Yüksek kaliteli kalıcı mıknatıslı malzemeler, 150 derecenin üzerindeki çalışma sıcaklıklarında bile manyetikliği gideremeyebilirken, düşük kaliteli malzemeler, motorun çalışma sıcaklığı 120 derecenin altında olduğunda manyetikliği giderilebilir. Kalıcı mıknatıs malzemelerinin kalitesi, servo motorun çeşitli özelliklerini doğrudan belirler.
Doğrusal servo motorlar, mekanik dönüşüm gerektirmeden doğrudan Newton{0}metrelerce kuvvet üreterek çok yüksek hızlanma sağlar. Son yıllardaki hızlı teknolojik gelişmeler, bunların yüksek-performanslı takım tezgahlarının ilerleme eksenlerinde yaygın olarak kullanılmasına yol açmıştır. Ancak endüstriyel robotlarda uygulamaları belirli doğrusal robotik kollarla sınırlıdır ve bu makalenin odak noktası değildir. Bu makale döner sabit mıknatıslı servo motorlara ve bunların endüstriyel robotlardaki uygulamalarına odaklanmaktadır.
Dönen Sabit Mıknatıslı Motorun Yapısı
Şekil 1, sabit mıknatıslı bir servo motorun tipik yapısal diyagramını göstermektedir. Kapsamlı bir genel bakış sağlamak için bu tek diyagram, sabit mıknatıslı bir servo motorun tüm yapısını açıkça göstermeyi amaçlamaktadır. Aslında, 15 kW veya daha düşük güce sahip düşük-güçlü sabit mıknatıslı servo motorlar, soğutma için doğal konveksiyona güvenerek soğutma fanı ihtiyacını ortadan kaldırabilir. Bu motorlar kompakttır ve montaj ayağı gerektirmez; kurulum halkaları da gereksizdir. Terminal kutusunun kurşun kablolar için havacılık konnektörüyle değiştirilmesi daha temiz bir tasarımla sonuçlanır. Sonuç olarak motorun görünümü Şekil 2(a)'daki gibi olur. Motor-1 kW'ın altında-çok küçükse, kablolar için havacılık konnektörleri bile gereksizdir; bunun yerine, Şekil 2(b)'de gösterilen konfigürasyonla sonuçlanan bir kablo doğrudan motordan uzatılabilir.
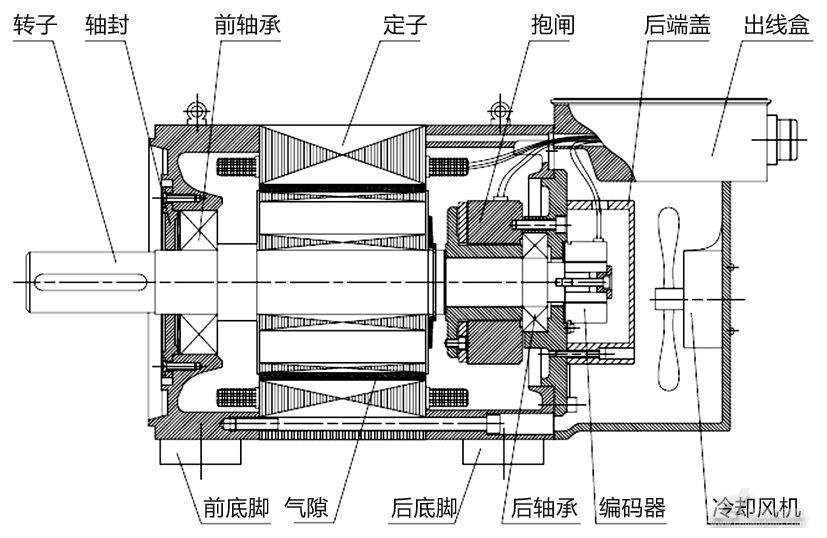 Şekil 1: Sabit mıknatıslı bir servo motorun şematik diyagramı
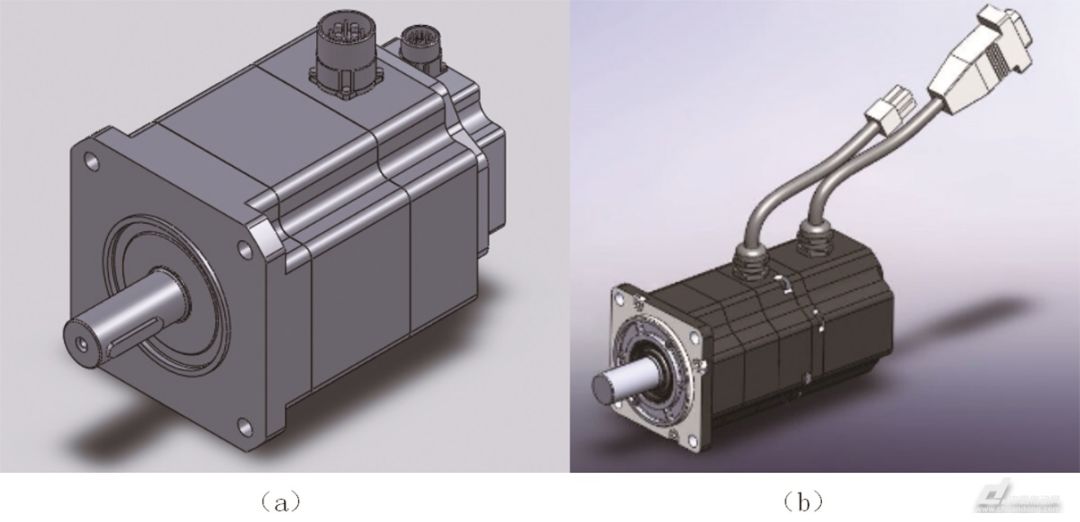
Şekil 2: Düşük-güçlü sabit mıknatıslı servo motorun şematik diyagramı
Bu bölüm okuyucunun elektrik motorlarının prensiplerini anladığını varsayar ve yalnızca sabit mıknatıslı servo motorlar ile diğer motor türleri arasındaki yapısal farklılıkları robot motorların özelliklerine göre açıklamaya odaklanır.
Rulmanlar: Bir servo motorun servis ömrü, rulmanlarına yakından bağlıdır. Robotların yüksek güvenilirlik ve dayanıklılık gereksinimleri göz önüne alındığında, rulmanların en az 30.000 saatlik bir hizmet ömrü sağlaması gerekir. 8 saatlik iş günü baz alındığında bu, robotun en az 10 yıllık hizmet ömrü anlamına gelir. Rulmanlar 6.000 rpm'de aralıklı olarak çalışabilmelidir.
Stator laminasyonları ve sargıları: Robot motorları yüksek güç yoğunluğu gerektirdiğinden ve boyutu en aza indirip demir kaybıyla oluşan ısı üretimini azaltmak için, laminasyon malzemesinin kalınlığı 0,35 mm veya daha az olan soğuk-haddelenmiş silikon çelik olması gerekir. Sargıların, 16 kHz değişken-frekans taşıyıcı darbelerine uzun-süreli maruz kalmaya dayanması gerekir. Arızayı önlemek ve yoğun dv/dt dalgalanmalarına dayanabilmek için gerilim dayanım değeri 2.500 V'tan az olmamalıdır.
Rotor Kalıcı Mıknatıs Malzemesi: Kalıcı mıknatıs malzemesi, sabit mıknatıslı bir servo motordaki en pahalı bileşendir. Nadir toprak elementi içeriği düşük olan malzemelerin Curie noktası düşüktür ve malzeme stabilitesi zayıftır. Neodimyum-demir-bor (NdFeB) mıknatıslar kullanılıyorsa, bunların tercihen UH42 kalitesinde veya daha yüksek olması gerekir. Ayrıca disprosiyum gibi nadir toprak elementlerinin içeriğine de dikkat edilmelidir. Yüksek-sıcaklık demanyetizasyon direnci sağlamak için samaryum-kobalt (SmCo) mıknatıslar ayrıca küçük ve orta-boyutlu servo motorlarda yaygın olarak kullanılır. Özetle, servo motorun normal çalışma koşulları altında manyetikliği gidermeye-gerçekten dayanıklı kalmasını sağlamak çok önemlidir. Aksi takdirde robotun-uzun vadeli stabilitesi garanti edilemez.
Şaft Sızdırmazlıkları: Sorunsuz çalışmayı sağlarken motora yağ ve pislik girmesini önlemek için motor şaft ucuna salmastra takılması standart bir tasarım uygulamasıdır. Robotlarda, motoru doğrudan redüktöre bağlamak için genellikle servo motor miline küçük bir dişli frezelenir. Yüksek sıcaklıklar ve yağ motora girebileceğinden, çok-dudaklı yüksek-sıcaklıklı salmastralar gereklidir. Örneğin, çift-dudaklı bir florokarbon kauçuk salmastra, tek-dudaklı nitril kauçuk salmastradan daha güvenilirdir, ancak maliyet farkı önemlidir.
Fren: Fren, robot motorları için standart bir özelliktir. Servo motorların neredeyse %95'i fren gerektirir. Frenin her zaman-özellikle acil durdurma sırasında- devreye girmesini sağlamak için güvenilir bir şekilde çalışması gerekir. Fren, motorun nominal torkunun yaklaşık 1,5 katı statik torka sahip yeterli bir güvenlik faktörüne sahip olmalıdır. Ağır hizmet robot motorları için, frenin güvenlik faktörü, nominal torkun 2,0, hatta 2,5 katına ulaşmalıdır. Robot motorundaki frenin servis freni değil, güvenlik freni olduğuna dikkat etmek önemlidir. Kontrol sistemi, acil durdurma sırasında servo sürücünün fren devresinin bir fren direnci aracılığıyla etkinleştirilmesini ve motor hızı sıfıra yaklaştığında frenin devreye girmesini sağlamalıdır. Tepki hızını artırmak için kalıcı mıknatıslı frenler elektromanyetik yaylı frenlerden daha üstündür.
Kodlayıcı: Kodlayıcı, motorun arka ucuna monte edilir ve motor hızı ve rotor konumu için sensör görevi görür. Kontrol bilgisayarına servo kontrolü, manyetik alan konumlandırma ve hareket yörüngesi hesaplaması için rotorun gerçek konumu ve hızı hakkında veri sağlamak üzere rotorun konumunu ölçer. Robot motor kodlayıcıları genellikle yüksek hassasiyet sunmasa da, motorun elektrik kesintisinden önceki konumdan çalışmaya devam edebilmesini sağlamak için çok-dönüşlü mutlak konum ölçümünü desteklemeleri gerekir. Şu anda robot motor kodlayıcı gereksinimlerini karşılamaya yönelik üç yaygın yaklaşım vardır. İlk yöntem, tek-dönüşlü ölçüm için bir Gri kod optik veya manyetik kodlayıcı ve çok-dönüşlü ölçüm için mekanik dişliler kullanır. Bu yaklaşımın avantajı yüksek ölçüm doğruluğudur; bir elektrik kesintisinden sonra motorun çalışma konumu, kodlayıcının mekanik konumu aracılığıyla korunur ve güç-açıldığında doğrudan okunabilir. Ancak dezavantajı, kodlayıcının çok kalın olması ve bu nedenle sınırlı kurulum alanları için aşırı uzun olmasıdır. İkinci yöntemde tek dönüşlü verileri depolamak için optik veya manyetik bir Gray kod kodlayıcı kullanılırken, çok dönüşlü veriler pille çalışan bir elektronik bellek aracılığıyla depolanır. Bu, enkoderin çok kısa yapılmasına olanak tanır ve dış çapı 60 mm'den küçük olan küçük servo motorlar için idealdir. Bunun dezavantajı, pil ömrünün nispeten kısa olması,{17}}genellikle en fazla 2-3 yıl olması ve bazı durumlarda pilin yalnızca bir yıl sonra değiştirilmesi gerekmesidir. Üçüncü yöntem, düşük hassasiyet gereksinimlerine sahip uygulamalar için tek-dönüş konumunu ölçmek için bir döner transformatör kullanır; çoklu dönüş bilgileri ise kontrol kutusunun içindeki pille-çalışan bir devre kartı tarafından işlenir.
Rotor Mili Uzatması: Sık ileri ve geri çalışma nedeniyle motor kesme kuvvetlerine maruz kalır; bu nedenle şaft malzemesi tercihen 42CrMo temperli çelik olmalıdır. Motor bir kamayla monte edilmişse, motorun dinamik dengesini ve salgısını etkili bir şekilde azaltmak için anahtarın tam olarak yerine oturması gerekir. Yüksek hızlarda, yüksüz çalışma altında anahtarlı bir servo motor ile çıplak şaft arasındaki salgı farkı-dokuz kata kadar daha fazla olabilir-bu, hafife alınmaması gereken bir faktördür.
Sabit Mıknatıslı Servo Motorların Temel İletim Parametreleri
Çalışma Bölgesi: Motorun izin verilen sıcaklık artışını aşmadan sürekli çalışabildiği bölgeye sürekli çalışma bölgesi denir; kısa süreli çalışmaya izin verilen-sürekli çalışma bölgesinin dışındaki bölgeye aralıklı çalışma bölgesi adı verilir. Çalışma bölgesi, tork ve hızın iki-boyutlu koordinat düzlemiyle temsil edilir.
Nominal Güç PN: Motorun sürekli çalışma bölgesi içinde verebileceği maksimum güç.
Nominal Tork MN: Motorun, sürekli çalışma bölgesi içerisinde nominal gücünü sağladığı tork. Nominal tork tanımları üreticiler arasında önemli ölçüde farklılık gösterir. İlgili ısı dağılımı koşulları genel olarak belirtilir. Uluslararası alanda, bu derecelendirmenin, motor belirli bir alan ve kalınlığa sahip bir alüminyum flanş üzerine monte edildiğinde, flanş sıcaklığı 20 derece veya belirli bir sıcaklığın altında tutularak ölçülmesinin belirtilmesi yaygın bir uygulamadır. Bu nedenle, fiili çalışmada motorlar genellikle dökme demir bileşenler üzerine monte edilir ve yaz sıcaklıkları test standartlarını aşabilir. Çalışma sırasında herhangi bir kenar boşluğuna izin verilmemesi aşırı ısınmaya ve manyetikliğin kaybolmasına neden olabilir. Çin ulusal standardı tarafından belirtilen 40 derecelik ortam sıcaklığının standart koşulu, Çin ortamı için nispeten makuldür. Saygın üreticiler, daha güvenli olan nominal torku yayınlarken standarda göre belirlenen nominal değerlerin altında belirli bir tasarım marjını dahil edeceklerdir.
Nominal Akım IN: Nominal torka karşılık gelen akım.
Nominal Hız nN: Motorun sürekli görev döngüsü içerisinde nominal tork altında çalışmasına izin verilen maksimum hız.
Sürekli Kilitli-Rotor Torku MO: Sürekli görev döngüsünde kilitlendiğinde motorun sağlayabileceği maksimum tork. Genellikle 100 rpm'nin altındaki hızların kilitli-rotor çalışma aralığına girdiği kabul edilir.
Sürekli Kilitli-Rotor Akımı I0: Sürekli kilitli-rotor torkuna karşılık gelen akım.
Tepe Torku Mmax: Motorun çıkışına izin verilen maksimum tork. Nominal koşullar farklı üreticiler arasında önemli ölçüde farklılık gösterir. Bazıları mıknatıslığı giderme akımına karşılık gelen torku belirtir; bu tür özellikler tepe tork olarak kullanılmamalıdır. Mekanik tasarımcılar, motorun aşırı çalışma torku nedeniyle manyetikliğini kaybetmesini ve arızalanmasını önlemek için yeterli marj bırakmalıdır. Maksimum tork görev döngüsüne göre belirtilmişse mühendislik referans değerine sahiptir. S3-%10'a göre belirlenen tepe torku en büyük mühendislik referans değerine sahiptir; robotlar için yeterli olan 3 saniyelik sürekli çalışma süresi için izin verilen maksimum çalışma torku olarak anlaşılabilir. Çok eklemli robotlar için tekrarlayan aşırı yük genellikle yaklaşık 2,0 kattır.
Tepe akımı Imax: Tepe torkuna karşılık gelen çalışma akımı.
Elektriksel zaman sabiti Te: Akımın uygulanan gerilime tepki verme hızını temsil eden karakteristik bir sabit. Motor terminallerine sabit bir voltaj uygulandıktan sonra akımın nihai akımın 1 - e^(-1) (yaklaşık %63,2)'sine ulaşması için gereken süre olarak tanımlanır. Bir servo motorun elektriksel zaman sabiti genellikle stator sargısının endüktansının direncine oranı (Te=L/R) olarak belirtilir. Servo sistemin mevcut adım tepki süresiyle ilgilidir ancak mutlaka buna eşdeğer olması gerekmez.
Mekanik zaman sabiti Tm: Bir servo motorun mekanik zaman sabiti şu şekilde tanımlanır: tm=R*J/Ke*Kt, yani sargı direnci, rotor atalet momenti, motor geri-EMF katsayısı ve motor tork katsayısı ile ilgilidir. Bir tahrik motorunun mekanik zaman sabiti, yüksüz koşullar altında motorun sıfır hızdan sabit-durum hızının %63,2'sine çıkması için gereken süreye yaklaşık olarak eşdeğerdir. Bir servo sistemde bu sabit, sayısal olarak sistemin hız-döngü adımı yanıt süresine eşdeğer olabilir.
Geri-EMF sabiti Ke: Bir birim hızda motor tarafından indüklenen-geri yüksüz-EMF değeri. Bu genellikle V/krpm birimleriyle 1000 rpm'ye karşılık gelen-geri yüklemesiz-EMF'yi ifade eder.
Tork sabiti Kt: Bir birim akıma karşılık gelen motorun çıkış torku. Motorun geri-EMF katsayısı Ke ile tork katsayısı Kt arasındaki ilişki genellikle Kt=9.55 * Ke * 1,732 ile verilir; burada Kt, Nm/A, Ke, V/rpm ve Ke=Kt'dir. Burada Ke, geri hat-EMF'sini ifade eder.
Motor spesifikasyonları Kt ve Ke parametrelerini sağlamıyorsa Kt, nominal tork ve nominal akımdan türetilebilir. Daha sonra, Kt=9.55 * Ke * 1,732 ilişkisini kullanarak, geri hat-EMF katsayısı Ke dolaylı olarak şu şekilde türetilebilir: Ke=0.1047 * Kt / 1,732, V/rpm birimleriyle; Alternatif olarak: Ke=104.7 × Kt / 1,732, V/krpm veya mV/rpm birimleriyle.
Güç kaynağı voltajı sınırlamaları nedeniyle, motorun arka EMF'si, yüksek yanıt verebilirliği sağlamak için genellikle nispeten düşük olacak şekilde tasarlanmıştır ve yeterli akımı elde etmek için yüksek hızlarda yeterli voltaj düşüşünü garanti eder. Ancak yüksek akım motorun termal yükünü artırır. Sonuç olarak robot motorları, kompakt boyut, yüksek tork ve düşük ısı üretimi elde etmek için yüksek güç yoğunluğuna ihtiyaç duyar.
Rotor Atalet Momenti J: Motor rotorunun atalet momenti. Bir robot motorunun atalet momenti, robotun çalışmasının stabilitesini doğrudan etkilediği için kritiktir. Bunun nedeni robotların sıklıkla çok-eksenli koordinasyon içermesidir. Örneğin, mafsallı bir robotun ikinci ekseni, kol uzadığında ve geri çekildiğinde meydana gelen yük ataletindeki önemli değişiklikleri karşılamak için önemli bir atalete sahip bir motor gerektirir.
Diş-yuva torku: Kalıcı mıknatıslı bir motorun sargıları açık-devre olduğunda, armatür çekirdeğindeki minimum manyetik direnç konumlarıyla hizalanma eğiliminde olan yuvalar nedeniyle motorun bir devri sırasında periyodik bir tork üretilir.
Aşırı Yük Kapasitesi: Bir motorun, belirtilen tepe akımını aşmadan, belirli koşullar altında, belirli bir süre boyunca belirli bir gücü veya torku sağlama yeteneğidir. Tipik olarak tepe akımının nominal akıma oranı, akım aşırı yük faktörü olarak anılırken tepe torkunun nominal torka oranı, tork aşırı yük faktörü olarak adlandırılır. Genel olarak robot motorlarının yaklaşık 3 kat fazla tork aşırı yükleme kapasitesi sağlaması gerekir.
Maksimum Hız nN: Motorun aralıklı çalışma sırasında ulaşabileceği en yüksek hız. Maksimum hızın tanımları motor üreticileri arasında önemli ölçüde farklılık gösterir; robot motorları için sağlanan değer tipik olarak gerçek kullanım sırasında tekrarlanabilir çalışmanın mümkün olduğu en yüksek hızı temsil eder. Maksimum hızda karşılık gelen maksimum tork, nominal torkun iki katını aşabilir ve tüm hız aralığı boyunca hızlanma tepkisi sağlar.